ArcGIS User Conference Greece – Cyprus 2026Συνάντηση Χρηστών ArcGIS Ελλάδας – Κύπρου 2026

Classification of Multispectral & Thermal UAV Images with DeepLab v3Ταξινόμηση Πολυφασματικών & Θερμικών Εικόνων UAV με DeepLab v3

Nikolaos Koroniadis · MSc “Geography & Applied Geoinformatics”, University of the Aegean

Athens, Greece · 2026
Νικόλαος Κορωνιάδης · ΠΜΣ «Γεωγραφία & Εφαρμοσμένη Γεωπληροφορική», Πανεπιστήμιο Αιγαίου

Αθήνα, Ελλάδα · 2026
The question & the roadmapΤο ερώτημα & η πορεία

Do extra channels help? And if so, why?Βοηθούν τα επιπλέον κανάλια; Κι αν ναι, γιατί;

We train the same network twice: once on 7 bands, once on RGB. Then we test, rigorously, whether the extra channels change the map.Εκπαιδεύουμε το ίδιο δίκτυο δύο φορές: μία με 7 κανάλια, μία με RGB. Έπειτα ελέγχουμε, αυστηρά, αν τα επιπλέον κανάλια αλλάζουν τον χάρτη.
Vision backgroundΥπόβαθρο όρασης ArchitectureΑρχιτεκτονική Data & sensorΔεδομένα & αισθητήρας Class signaturesΥπογραφές κλάσεων TrainingΕκπαίδευση Evaluation designΣχεδιασμός αξιολόγησης Statistical proofΣτατιστική απόδειξη Results & anatomyΑποτελέσματα & ανατομία Tool & demoΕργαλείο & επίδειξη ConclusionsΣυμπεράσματα
Spoiler: the answer is YES.Spoiler: η απάντηση είναι ΝΑΙ.
Department RSGIS Lab
Background · prior fusion evidenceΥπόβαθρο · προηγούμενες ενδείξεις σύντηξης

Why expect extra channels to help? Prior fusion studies say yesΒοηθούν τα επιπλέον κανάλια; Η προηγούμενη έρευνα λέει ναι

Audebert et al. (2018) · V-FuseNet
Fusing DSM/DTM into the network cuts confusion between spectrally-similar classes ("Beyond RGB", ISPRS).Η σύντηξη DSM/DTM στο δίκτυο μειώνει τη σύγχυση μεταξύ φασματικά όμοιων κλάσεων («Beyond RGB», ISPRS).
Lee et al. (2023) · NDVI + thermal
Adding LWIR raises Cohen's κ from 0.830 → 0.934 (n = 4,409): heat separates identical spectra.Η προσθήκη LWIR ανεβάζει το Cohen's κ από 0,830 → 0,934 (n = 4.409): η θερμότητα διαχωρίζει ίδια φάσματα.
Kemker et al. (2018) · RIT-18
A 6-band UAV benchmark establishing multispectral deep-learning training standards.Ένα benchmark 6 καναλιών UAV που θεμελιώνει πρότυπα εκπαίδευσης πολυφασματικής βαθιάς μάθησης.
So the gain is plausible a priori. We pre-registered the bar: ΔOA ≥ 5 pp with a 95% bootstrap CI excluding 0. Observed: +10.6.Άρα το όφελος είναι εύλογο εκ των προτέρων. Ορίσαμε εκ των προτέρων το κατώφλι: ΔOA ≥ 5 μον. με 95% bootstrap CI που δεν περιλαμβάνει το 0. Παρατηρήθηκε: +10,6.
Audebert et al. (2018); Lee et al. (2023); Kemker et al. (2018).
Department RSGIS Lab
Background · evolution of computer visionΥπόβαθρο · η εξέλιξη της υπολογιστικής όρασης

Computer vision learned to label every pixel, in a few leapsΗ υπολογιστική όραση έμαθε να χαρακτηρίζει κάθε pixel, σε λίγα άλματα

1989–98
LeNet
handwritten ZIP-code digits – the first CNN
LeNet
χειρόγραφα ψηφία ταχυδρομικών κωδίκων – το πρώτο CNN
2012
AlexNet
ImageNet breakthrough – the deep-learning era begins
AlexNet
η τομή του ImageNet – ξεκινά η εποχή της βαθιάς μάθησης
2015
FCN
first end-to-end pixelwise segmentation
FCN
η πρώτη end-to-end κατάτμηση ανά pixel
2015–18
DeepLab
atrous convolution + ASPP for multi-scale context
DeepLab
atrous συνέλιξη + ASPP για συγκείμενο πολλαπλών κλιμάκων
2020
PointRend & transformers
crisp object boundaries
PointRend & transformers
ευκρινή όρια αντικειμένων
Our stack sits at the end of this line: DeepLabV3 + PointRend on a ResNet-101 backbone.Η αρχιτεκτονική μας βρίσκεται στο τέλος αυτής της γραμμής: DeepLabV3 + PointRend πάνω σε backbone ResNet-101.
LeCun et al. (1989, 1998); Krizhevsky et al. (2012); Kirillov et al. (2020).
Department RSGIS Lab
Background · the 4 + 1 vision tasksΥπόβαθρο · οι 4 + 1 εργασίες όρασης

Five ways to “see”: which one fits per-pixel land cover?Πέντε τρόποι να «δούμε»: ποιος ταιριάζει στην κάλυψη γης ανά pixel;
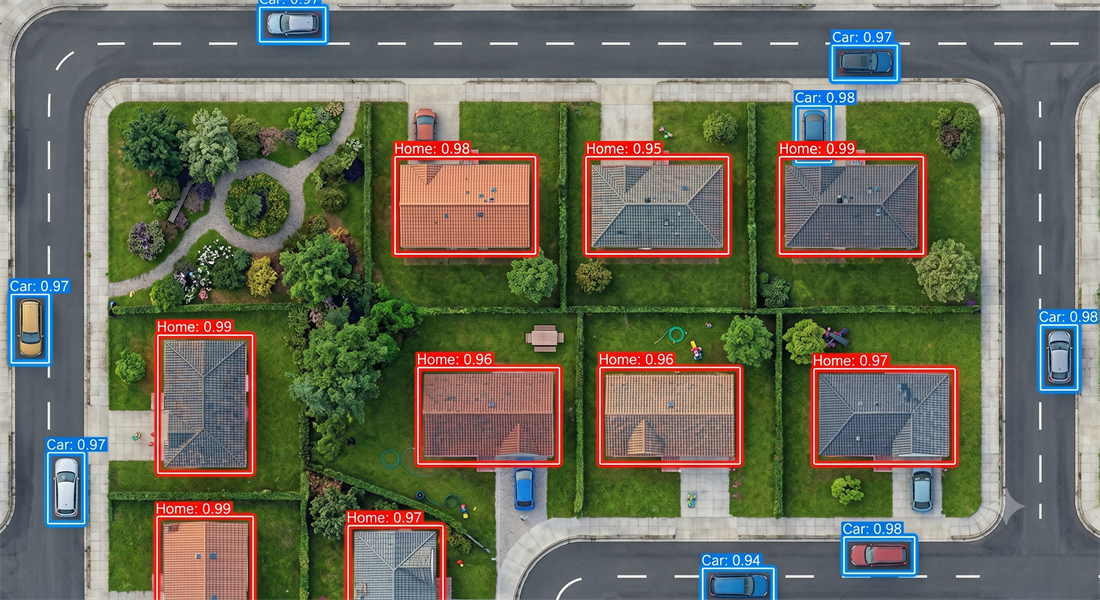
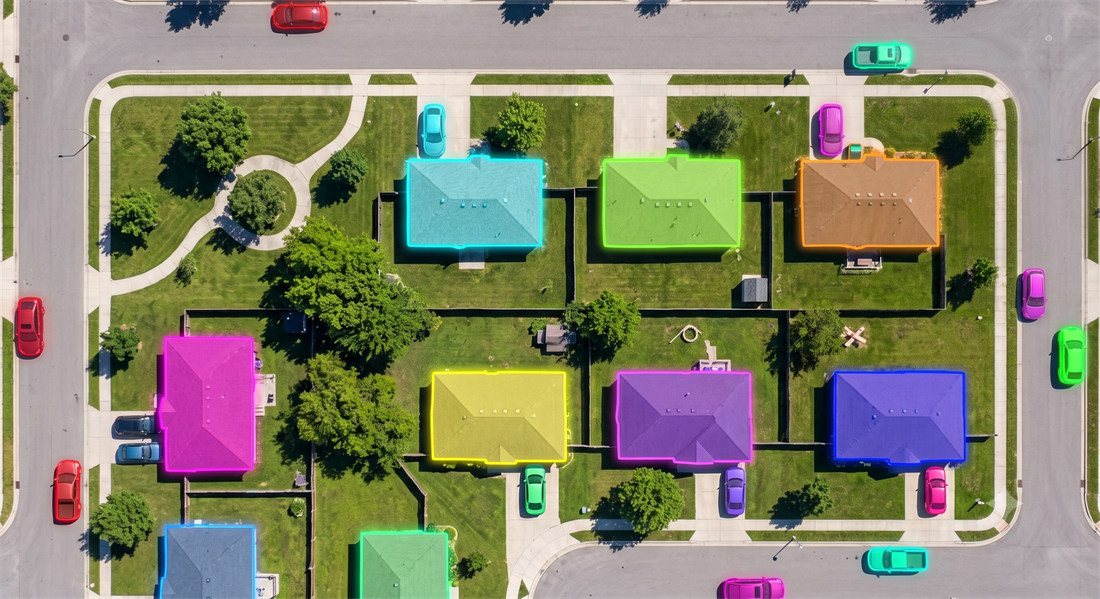
Object detection on an aerial scene
Object detectionΑνίχνευση αντικειμένων
Bounding boxes + confidence – where things are, not their pixels.Πλαίσια οριοθέτησης + βεβαιότητα – πού βρίσκονται, όχι τα pixels τους.
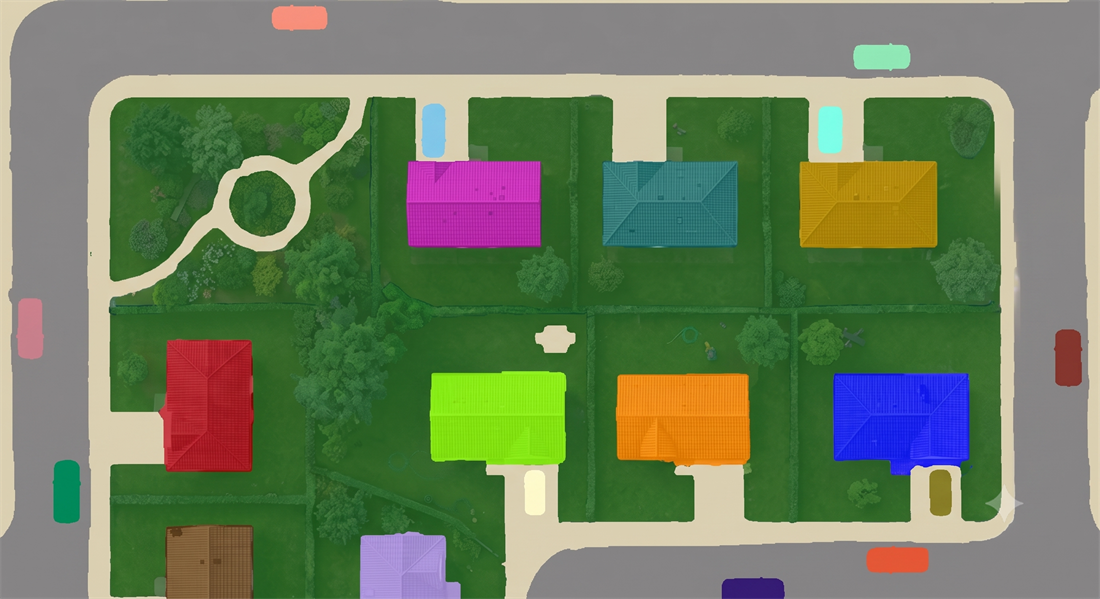
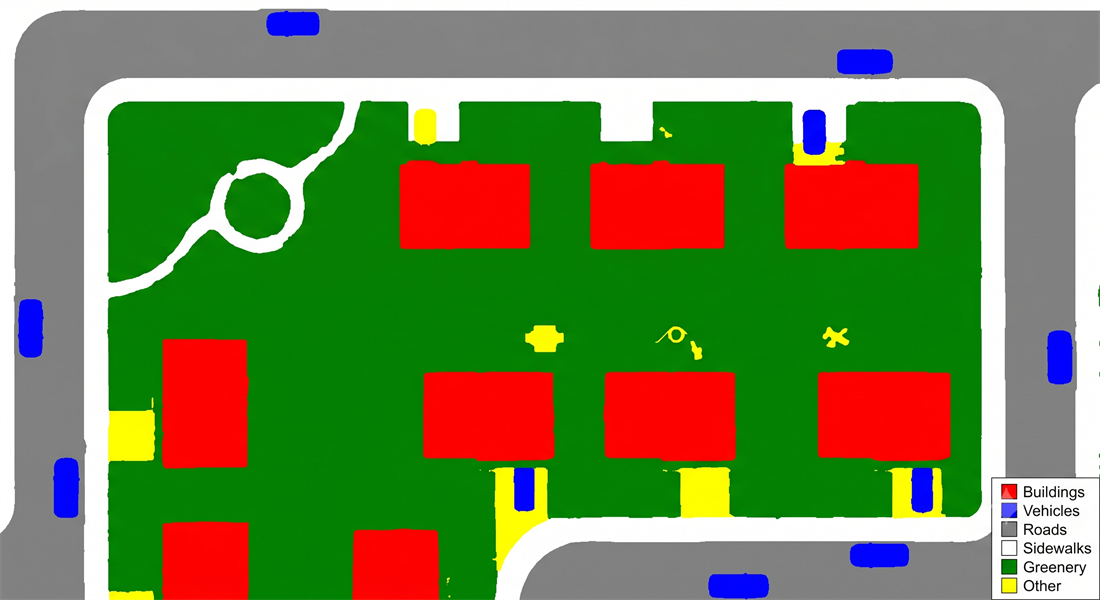
Semantic segmentation on an aerial scene
Semantic segmentationΣημασιολογική κατάτμηση
A class for every pixel – no separate objects.Μία κλάση για κάθε pixel – χωρίς ξεχωριστά αντικείμενα.
OUR CHOICEη επιλογή μας
Instance segmentation on an aerial scene
Instance segmentationΚατάτμηση στιγμιοτύπων
Pixels + separate instances – each object kept apart.Pixels + ξεχωριστά στιγμιότυπα – κάθε αντικείμενο χωριστά.
Panoptic segmentation on an aerial scene
PanopticΠανοπτική
Semantic + instance, unified – every pixel and every object.Σημασιολογική + στιγμιοτύπων, ενοποιημένες – κάθε pixel και κάθε αντικείμενο.
The fifth task – image classification (one label per whole image) – is the trivial case. Land cover is fundamentally a per-pixel question → semantic segmentation is the natural fit.Η πέμπτη εργασία – ταξινόμηση εικόνας (μία ετικέτα ανά εικόνα) – είναι η τετριμμένη περίπτωση. Η κάλυψη γης είναι κατ’ ουσίαν ζήτημα ανά pixel → η σημασιολογική κατάτμηση ταιριάζει φυσικά.
Kirillov et al. (2019); He et al. (2017); Ren et al. (2017); Redmon et al. (2016).
Department RSGIS Lab
Background · cartographic computer visionΥπόβαθρο · χαρτογραφική υπολογιστική όραση

Mapping land cover from a UAV is harder than benchmark visionΗ χαρτογράφηση κάλυψης γης από UAV είναι πιο δύσκολη από τα benchmark όρασης
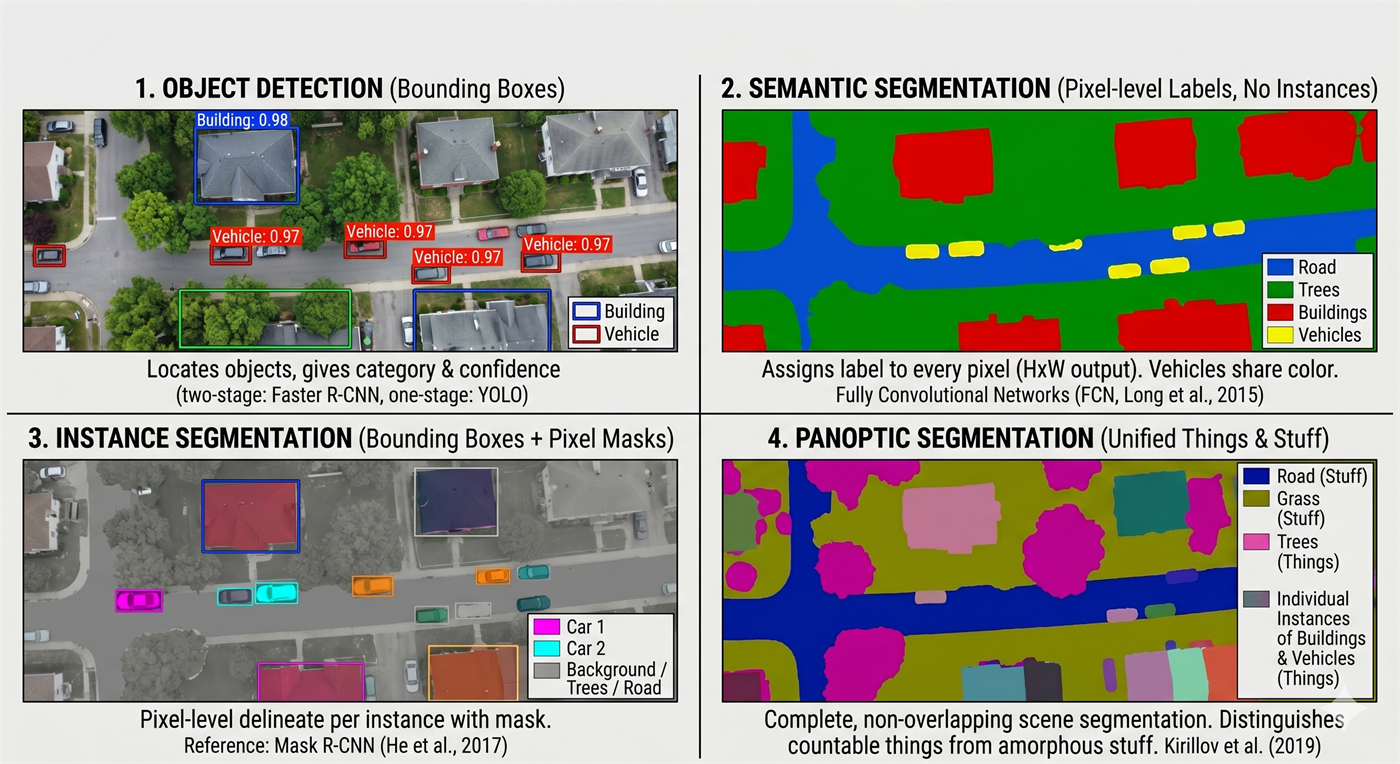
Computer-vision approaches for UAV land-cover mapping
Computer-vision approaches for UAV land-cover mapping.Προσεγγίσεις υπολογιστικής όρασης για χαρτογράφηση κάλυψης γης με UAV.
  • Scale variation – a vehicle and a building share one tile, orders of magnitude apart in size.Διακύμανση κλίμακας – ένα όχημα κι ένα κτίριο συνυπάρχουν στο ίδιο πλακίδιο εικόνας, με μεγέθη που διαφέρουν κατά τάξεις μεγέθους.
  • Boundary precision – rooftops, roads and trees meet along thin, intricate edges.Ακρίβεια ορίων – στέγες, δρόμοι και δέντρα συναντώνται σε λεπτές, περίπλοκες ακμές.
  • Spectral ambiguity – different materials look alike across the visible bands.Φασματική ασάφεια – διαφορετικά υλικά μοιάζουν στις ορατές ζώνες.
  • Georeferencing – outputs must be orthorectified map layers, not just images.Γεωαναφορά – τα αποτελέσματα πρέπει να είναι ορθοδιορθωμένα χαρτογραφικά επίπεδα, όχι απλώς εικόνες.
Department RSGIS Lab
Background · choosing the taskΥπόβαθρο · η επιλογή της εργασίας

For per-pixel land cover, semantic segmentation is the right toolΓια κάλυψη γης ανά pixel, η σημασιολογική κατάτμηση είναι το σωστό εργαλείο

Vision taskΕργασία όρασηςOutputΈξοδοςPer-pixel labelsΕτικέτες ανά pixelSeparates instancesΔιαχωρίζει στιγμιότυπαCompute loadΥπολογιστικός φόρτοςFit for land-coverΚαταλληλότητα για κάλυψη γης
Image classificationΤαξινόμηση εικόναςone label / imageμία ετικέτα / εικόνα✗✗LowΧαμηλόςLowΧαμηλή
Object detectionΑνίχνευση αντικειμένωνbounding boxesπλαίσια οριοθέτησης✗✓MediumΜέτριοςLowΧαμηλή
Semantic segmentationΣημασιολογική κατάτμησηclass / pixelκλάση / pixel✓✗MediumΜέτριοςIdeal ✓Ιδανική ✓
Instance segmentationΚατάτμηση στιγμιοτύπωνpixels + objectspixels + αντικείμενα✓✓HighΥψηλόςOverkillΥπερβολική
Panoptic segmentationΠανοπτική κατάτμησηsemantic + instanceσημασιολογική + στιγμιοτύπων✓✓Very highΠολύ υψηλόςOverkillΥπερβολική
Land cover has no countable instances – every pixel just needs a class. Semantic segmentation delivers exactly that, at the lowest complexity.Η κάλυψη γης δεν έχει μετρήσιμα στιγμιότυπα – κάθε pixel χρειάζεται απλώς μία κλάση. Η σημασιολογική κατάτμηση το προσφέρει ακριβώς αυτό, με τη μικρότερη πολυπλοκότητα.
Department RSGIS Lab
Architecture · CNN backbones → ResNetΑρχιτεκτονική · backbones CNN → ResNet

Residual connections make very deep CNNs trainableΟι υπολειμματικές συνδέσεις κάνουν εκπαιδεύσιμα τα πολύ βαθιά CNN
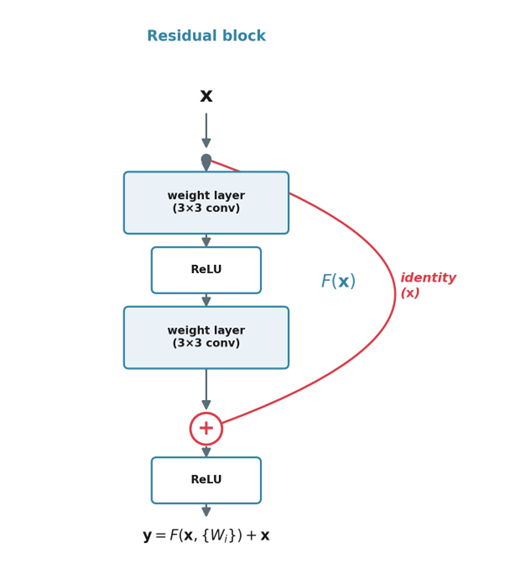
ResNet residual block
Residual (skip) connection – the building block of ResNet.Υπολειμματική σύνδεση (skip) – το δομικό στοιχείο του ResNet.
  • Convolutional layers learn features hierarchically – edges → textures → objects.Τα συνελικτικά επίπεδα μαθαίνουν χαρακτηριστικά ιεραρχικά – ακμές → υφές → αντικείμενα.
  • Naively stacking more layers degrades accuracy (vanishing gradients).Η αφελής στοίβαξη περισσότερων επιπέδων υποβαθμίζει την ακρίβεια (vanishing gradients).
  • Residual connections let a layer learn a correction – gradients flow freely.Οι υπολειμματικές συνδέσεις επιτρέπουν σε ένα επίπεδο να μάθει μια διόρθωση – οι gradients ρέουν ελεύθερα.
  • Result: 50/101/152-layer networks train reliably → we use ResNet-101.Αποτέλεσμα: δίκτυα 50/101/152 επιπέδων εκπαιδεύονται αξιόπιστα → χρησιμοποιούμε ResNet-101.
He et al. (2016).
Department RSGIS Lab
Architecture · DeepLab family · atrous & ASPPΑρχιτεκτονική · οικογένεια DeepLab · atrous & ASPP

DeepLab keeps resolution and context together, via atrous convolution & ASPPΤο DeepLab κρατά μαζί ανάλυση και συγκείμενο, μέσω διεσταλμένης συνέλιξης & ASPP
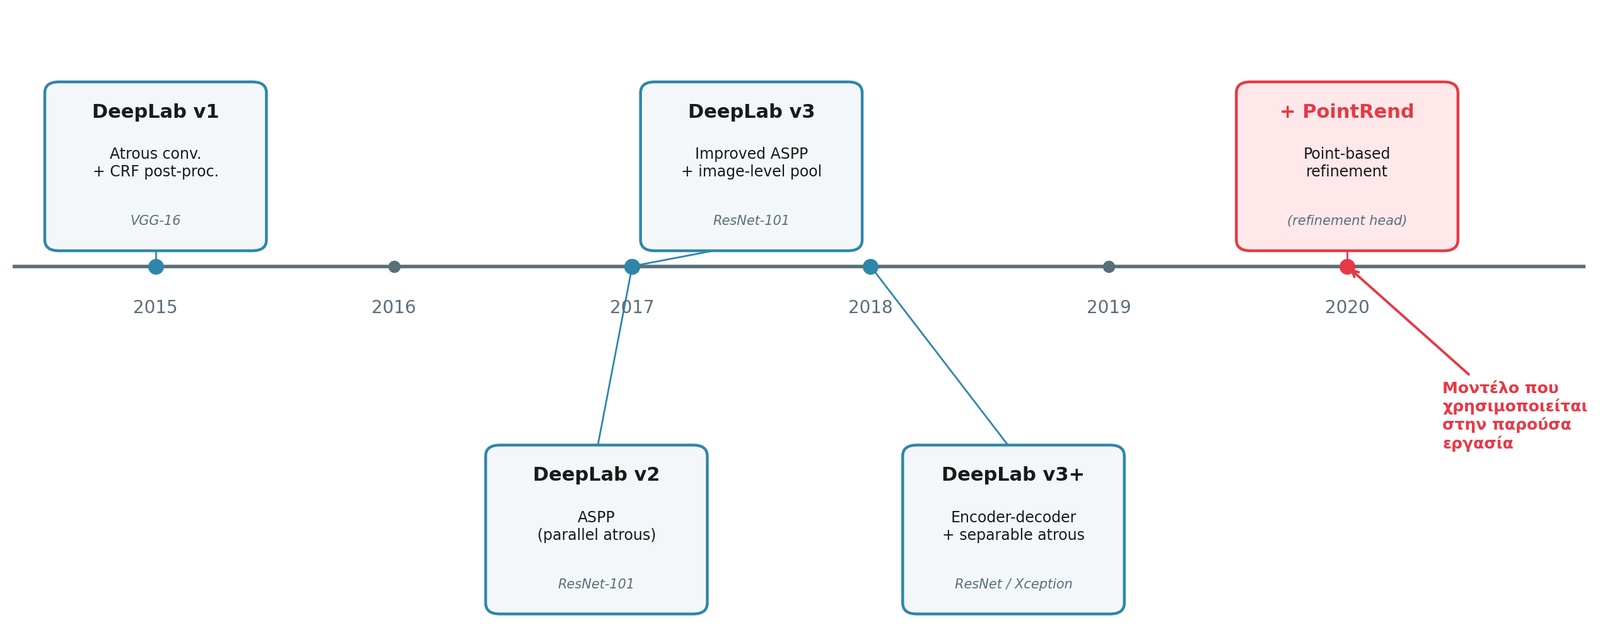
DeepLab family evolution
Evolution of the DeepLab family (v1 → v3+).Η εξέλιξη της οικογένειας DeepLab (v1 → v3+).
  • Downsampling for context sacrifices spatial detail – bad for pixel-precise maps.Η υποδειγματοληψία για συγκείμενο θυσιάζει τη χωρική λεπτομέρεια – κακό για χάρτες ακριβείας ανά pixel.
  • Atrous (dilated) convolution enlarges the receptive field at the same resolution – no extra parameters.Η atrous (διεσταλμένη) συνέλιξη διευρύνει το δεκτικό πεδίο στην ίδια ανάλυση – χωρίς επιπλέον παραμέτρους.
  • ASPP runs atrous convolutions at several rates in parallel → multi-scale context.Το ASPP τρέχει atrous συνελίξεις σε πολλούς ρυθμούς παράλληλα → συγκείμενο πολλαπλών κλιμάκων.
  • DeepLab evolved v1 → v2 → v3 → v3+ ; we build on DeepLabV3.Το DeepLab εξελίχθηκε v1 → v2 → v3 → v3+· εμείς χτίζουμε πάνω στο DeepLabV3.
  • Why v3, not v3+? v3+ adds a light decoder for boundaries — but PointRend already does that job, sharper. v3 + PointRend keeps the atrous dilation and avoids a redundant decoder.Γιατί v3 κι όχι v3+; Το v3+ προσθέτει έναν ελαφρύ decoder για τα όρια — μα το PointRend το κάνει ήδη, αιχμηρότερα. Το v3 + PointRend κρατά τη διεσταλμένη συνέλιξη χωρίς πλεονάζοντα decoder.
Chen et al. (2015, 2017, 2018a, 2018b).
Department RSGIS Lab
Architecture · our model stackΑρχιτεκτονική · η στοίβα του μοντέλου μας

Our stack adds crisp boundaries on top of DeepLabV3's contextΗ στοίβα μας προσθέτει ευκρινή όρια πάνω στο συγκείμενο του DeepLabV3

BackboneBackbone
ResNet-101
Deep, transfer-learned feature extractorΒαθύς εξαγωγέας χαρακτηριστικών με transfer learning
→
ContextΣυγκείμενο
DeepLabV3
ASPP gathers multi-scale context → coarse semantic maskΤο ASPP συγκεντρώνει συγκείμενο πολλαπλών κλιμάκων → αδρή σημασιολογική μάσκα
→
BoundariesΌρια
PointRend
Refines uncertain edge points → sharp, crisp masksΕκλεπτύνει αβέβαια σημεία ακμών → οξείες, ευκρινείς μάσκες
PointRend treats segmentation as rendering – spending computation exactly where boundaries are ambiguous. That precision is what later separates Buildings, Vehicles and Roads.Το PointRend αντιμετωπίζει την κατάτμηση ως απόδοση – δαπανώντας υπολογισμό ακριβώς εκεί που τα όρια είναι ασαφή. Αυτή η ακρίβεια είναι που αργότερα ξεχωρίζει Building, Vehicle και Road.
Why not a plain U-Net / SegNet encoder-decoder? At 4.52 cm GSD the scene runs from car-scale objects to building-scale structures — ASPP's multi-scale context + native >3-channel input fit it better.Γιατί όχι απλό U-Net / SegNet encoder-decoder; Στα 4,52 cm GSD η σκηνή εκτείνεται από αντικείμενα κλίμακας οχήματος έως κτίρια — το πολυκλιμακωτό συγκείμενο του ASPP + η εγγενής υποστήριξη >3 καναλιών ταιριάζουν καλύτερα.
Chen et al. (2017); Kirillov et al. (2020).
Department RSGIS Lab
Architecture · a shared vocabularyΑρχιτεκτονική · ένα κοινό λεξιλόγιο

A shared vocabulary for the rest of the talkΈνα κοινό λεξιλόγιο για την υπόλοιπη παρουσίαση

Backbone
Pretrained CNN (ResNet-101) that extracts hierarchical features.Προεκπαιδευμένο CNN (ResNet-101) που εξάγει ιεραρχικά χαρακτηριστικά.
Transfer learning
Reuse ImageNet-pretrained weights, fine-tune on our data – less data needed.Επαναχρησιμοποίηση βαρών προεκπαιδευμένων σε ImageNet, fine-tuning στα δεδομένα μας – λιγότερα δεδομένα.
Receptive fieldΔεκτικό πεδίο
The input region a single output neuron “sees”.Η περιοχή εισόδου που «βλέπει» ένας νευρώνας εξόδου.
Atrous / dilated conv.Atrous / διεσταλμένη συνέλιξη
Inserts gaps in the kernel to widen the receptive field without losing resolution.Εισάγει κενά στον πυρήνα ώστε να διευρύνει το δεκτικό πεδίο χωρίς απώλεια ανάλυσης.
ASPP
Atrous Spatial Pyramid Pooling – parallel atrous convs at multiple rates.Atrous Spatial Pyramid Pooling – παράλληλες atrous συνελίξεις σε πολλούς ρυθμούς.
PointRend
Boundary-refinement module that treats segmentation as point-wise rendering.Μονάδα εκλέπτυνσης ορίων που αντιμετωπίζει την κατάτμηση ως rendering ανά σημείο.
Marmanis et al. (2016); Penatti et al. (2015).
Department RSGIS Lab
Data · the MicaSense Altum-PT sensorΔεδομένα · ο αισθητήρας MicaSense Altum-PT

One sensor, three subsystems: multispectral, panchromatic & thermalΈνας αισθητήρας, τρία υποσυστήματα: πολυφασματικό, παγχρωματικό & θερμικό
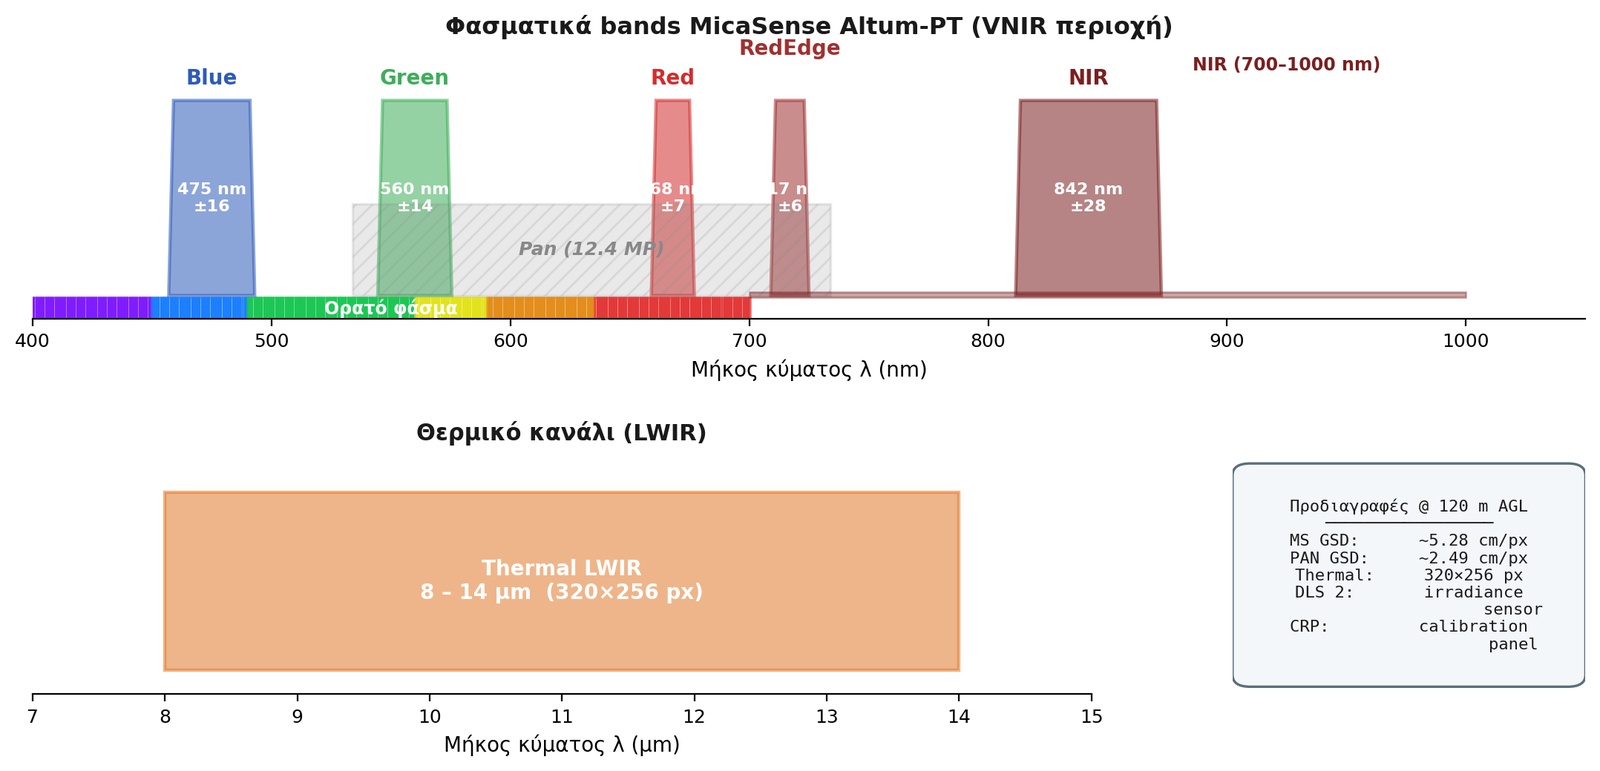
Spectral bands of the MicaSense Altum-PT
Spectral coverage: 5 MS bands (VNIR), panchromatic (visible), thermal LWIR.Φασματική κάλυψη: 5 ζώνες MS (VNIR), παγχρωματική (ορατό), θερμική LWIR.
  • 5 multispectral bands (VNIR): Blue 475 · Green 560 · Red 668 · RedEdge 717 · NIR 842 nm.5 πολυφασματικές ζώνες (VNIR): Blue 475 · Green 560 · Red 668 · RedEdge 717 · NIR 842 nm.
  • 1 panchromatic (12.4 MP) – high-resolution detail.1 παγχρωματική (12,4 MP) – λεπτομέρεια υψηλής ανάλυσης.
  • 1 thermal LWIR (~11 μm, 320×256) – surface temperature.1 θερμική LWIR (~11 μm, 320×256) – θερμοκρασία επιφάνειας.
  • At 120 m AGL: ~5.3 cm/px (MS), ~2.5 cm/px (PAN).Στα 120 m AGL: ~5,3 cm/px (MS), ~2,5 cm/px (PAN).
MicaSense (2022); Cottrell et al. (2024).
Department RSGIS Lab
Data · study areaΔεδομένα · περιοχή μελέτης

Pamfila, Lesvos: a small scene that holds all seven classesΠαμφίλα, Λέσβος: μια μικρή σκηνή που περιέχει και τις επτά κλάσεις
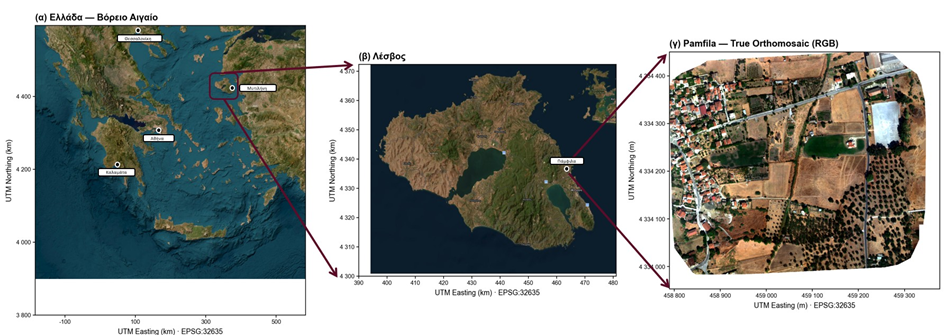
Study area: Lesvos, Mytilene, Pamfila (three panels)
Location: Lesvos → Mytilene → Pamfila (≈ 4 km north of the city).Θέση: Λέσβος → Μυτιλήνη → Παμφίλα (≈ 4 km βόρεια της πόλης).
  • Cover: housing, crops, olives, roads, soil.Κάλυψη: κατοικίες, καλλιέργειες, ελιές, δρόμοι, έδαφος.
  • All 7 classes in one compact scene.Και οι 7 κλάσεις σε μία συμπαγή σκηνή.
  • Coverage 29.19 ha (587 × 497 m).Έκταση 29,19 ha (587 × 497 m).
  • CRS WGS 84 / UTM 35N · EGM96.Σύστημα αναφοράς WGS 84 / UTM 35N · EGM96.
Department RSGIS Lab
Data · photogrammetry – three independent projectsΔεδομένα · φωτογραμμετρία – τρία ανεξάρτητα projects

Three Drone2Map projects, one per subsystem, then fusedΤρία projects Drone2Map, ένα ανά υποσύστημα, και μετά σύντηξη

SfM → tie points → bundle adjustment → densification → orthorectification → DSM · RTK/PPK, no GCPs · flight 11 Sep 2025SfM → tie points → bundle adjustment → πύκνωση → ορθοδιόρθωση → DSM · RTK/PPK, χωρίς GCPs · πτήση 11 Σεπ 2025
ParameterΠαράμετροςMultispectralΠολυφασματικόPanchromaticΠαγχρωματικόThermalΘερμικό
Mission size (GPx)Μέγεθος αποστολής (GPx)9.07.01.0
Coverage (ha)Έκταση (ha)29.226.032.5
Mean GSD (cm)Μέσο GSD (cm)4.52.128.0
Calibrated imagesΒαθμονομημένες εικόνες99.83%99.83%99.83%
Tie-point RMSE (px)RMSE tie-point (px)0.310.380.25
GCPs / checkpointsGCPs / checkpoints0 / 00 / 00 / 0
No GCPs or checkpoints: tie-point RMSE < 0.4 px is the internal fit. Absolute geolocation comes from the RTK fix — GPSXYAccuracy ≈ 1.5 cm, GPSZAccuracy ≈ 2.6 cm per image (DJI Matrice 350 RTK).Χωρίς GCPs ή checkpoints: το RMSE tie-point < 0,4 px είναι η εσωτερική προσαρμογή. Η απόλυτη γεωαναφορά προκύπτει από το RTK fix — GPSXYAccuracy ≈ 1,5 cm, GPSZAccuracy ≈ 2,6 cm ανά εικόνα (DJI Matrice 350 RTK).
ESRI (n.d.) – ArcGIS Drone2Map processing reports.
Department RSGIS Lab
Data · frame metadataΔεδομένα · μεταδεδομένα καρέ

Every frame carries five metadata namespaces, the basis for calibration & georeferencingΚάθε καρέ φέρει πέντε χώρους ονομάτων μεταδεδομένων, τη βάση για βαθμονόμηση & γεωαναφορά

EXIFCamera model & serial, date/time, GPS lat/lon, ellipsoid altitude, image dimensions.Μοντέλο & σειριακός κάμερας, ημ/ώρα, GPS lat/lon, υψόμετρο ελλειψοειδούς, διαστάσεις εικόνας.
XMP-CameraPer-band optics: central wavelength / FWHM, focal length, IMU yaw/pitch/roll, GPS accuracy.Οπτικά ανά ζώνη: κεντρικό μήκος κύματος / FWHM, εστιακή απόσταση, IMU yaw/pitch/roll, ακρίβεια GPS.
XMP-MicaSenseSensor state: imager temperature, trigger method.Κατάσταση αισθητήρα: θερμοκρασία αισθητήρα, τρόπος ενεργοποίησης λήψης.
XMP-DLSDownwelling Light Sensor: irradiance + serial / firmware – drives radiometric calibration.Downwelling Light Sensor: ακτινοβολία + σειριακός / firmware – οδηγεί τη ραδιομετρική βαθμονόμηση.
FLIRThermal (LWIR) calibration parameters for the temperature band.Παράμετροι θερμικής (LWIR) βαθμονόμησης για τη ζώνη θερμοκρασίας.
Department RSGIS Lab
Data · photogrammetric processingΔεδομένα · φωτογραμμετρική επεξεργασία

Photogrammetric Processing: three independent projectsΦωτογραμμετρική επεξεργασία: τρία ανεξάρτητα έργα

Multispectralpamfila_MS_v2Raw images596 × 5 · 2.985 rawPanchromaticpamfyla_pancroRaw images596 × 1 · 597 rawThermalpamfyla_thermalRaw images596 × 1 · 597 rawAdjust ImagesSfM + bundle adjustmentAdjust ImagesSfM + bundle adjustmentAdjust ImagesSfM + bundle adjustmentDensification +OrthorectificationDensification +OrthorectificationDensification +OrthorectificationTrue Orthomosaic5-band · 4,52 cmDTMFloat32 · 15 MBDSM2,1 cm · 1,49 GBTrue Ortho (PAN)not usedThermal °C28 cm · 9,1 MBThermal DSMnot used→ Inputs to 7-band composite (§3.4)True Ortho 5-band [Blue, Green, Red, RedEdge, NIR] · nDSM (DSM−DTM) · Thermal °CRaw imagesD2M processing stepOutput used in §3.4Output not used
Three independent Drone2Map projects (multispectral · panchromatic · thermal) run the same RTK-fixed SfM workflow → orthomosaics, a DSM and a DTM. Common: 1/8→1× scale · Matching Neighborhood Small · WGS84 UTM 35N + EGM96.Τρία ανεξάρτητα projects Drone2Map (πολυφασματικό · παγχρωματικό · θερμικό) με την ίδια ροή SfM (RTK) → ορθομωσαϊκά, ένα DSM κι ένα DTM. Κοινά: κλίμακα 1/8→1× · Matching Neighborhood Small · WGS84 UTM 35N + EGM96.
Department RSGIS Lab
Data · 7-band composite productionΔεδομένα · παραγωγή σύνθετου 7 καναλιών

Seven-Band Composite Production: nDSM + stackingΠαραγωγή σύνθετου 7 καναλιών: nDSM + στοίβαξη

ToolRasterConstantStep 1 — nDSM rawpamfyla_pancro_dsm.tifDSM · Float32 m · 2,1 cmpamfila_MS_v2_dtm.tifDTM · Float32 m · 4,52 cmRaster Arithmetic[ subtract ]−nDSM_rawFloat32 m · 4,52 cm gridStep 2 — clip negatives0Less Than( nDSM_raw < 0 )Con(mask, 0, nDSM_raw)nDSM_cleanFloat32 m · range [0, +∞)Step 3 — Composite Bands (7 layers)MS_v2_True_Ortho → bands 1–5(Blue, Green, Red, RedEdge, NIR) · 4,52 cmnDSM_clean → band 6from Step 2 · 4,52 cmthermal_True_Ortho → band 7 (°C)28,5 cm → bilinear → 4,52 cmComposite Bands(Data Mgmt)→ 7-band composite (final)13.030 × 12.612 px @ 4,52 cmEPSG:32635 + EGM96 · Float32Step 4 — Enrichment with PAM metadata (band names, central wavelengths, units → .aux.xml)
nDSM = DSM − DTM, clip negatives, then stack 5 spectral + nDSM + thermal into the 7-band composite, enriched with PAM metadata (ArcGIS Pro 3.6.2).nDSM = DSM − DTM, αποκοπή αρνητικών, και μετά στοίβαξη 5 φασματικών + nDSM + θερμικού στο σύνθετο 7 καναλιών, με εμπλουτισμό PAM metadata (ArcGIS Pro 3.6.2).
Department RSGIS Lab
Data · the 7-band compositeΔεδομένα · το σύνθετο 7 καναλιών

Geometry + heat join the spectrum: the 7-band composite at 4.52 cmΓεωμετρία + θερμότητα ενώνονται με το φάσμα: το σύνθετο 7 καναλιών στα 4,52 cm

7-band composite — input to the model13.030 × 12.612 px · 4,52 cm/px · EPSG:32635 · 32-bit floatBlue[1]475 nmGreen[2]560 nmRed[3]668 nmRedEdge[4]717 nmNIR[5]842 nmnDSM[6]height · mThermal[7]LWIR · °CBands 1–5 spectral (reflectance) · Band 6 nDSM (m) · Band 7 thermal (°C)
The 7-band composite as a stack: 5 spectral + nDSM + thermal.Το σύνθετο 7 καναλιών ως στοίβα: 5 φασματικά + nDSM + θερμικό.
  • nDSM = DSM − DTM → object heights (≥ 0).nDSM = DSM − DTM → ύψη αντικειμένων (≥ 0).
  • Thermal resampled (bilinear) to align resolutions.Το θερμικό επαναδειγματοληπτήθηκε (bilinear) για ευθυγράμμιση αναλύσεων.
  • 7 channels: B · G · R · RedEdge · NIR · nDSM · Thermal.7 κανάλια: B · G · R · RedEdge · NIR · nDSM · Thermal.
  • 4.52 cm/px · 13,030 × 12,612 px · 32-bit float.4,52 cm/px · 13.030 × 12.612 px · 32-bit float.
  • Units: reflectance · nDSM m · thermal °C.Μονάδες: ανακλαστικότητα · nDSM m · θερμικό °C.
Input: the 7-band raster, not RGB.Είσοδος: το raster 7 καναλιών, όχι RGB.
Department RSGIS Lab
Data · the geometry channel (nDSM)Δεδομένα · το κανάλι γεωμετρίας (nDSM)

nDSM = DSM − DTM: true object height, not terrain reliefnDSM = DSM − DTM: πραγματικό ύψος αντικειμένου, όχι ανάγλυφο

Stage 1 · DSM
A small step, a decisive signal — context engineering. nDSM hands the CNN clean, terrain-independent geometry: a car is 1.5 m tall in the valley or on the hilltop. The model learns object shape and height, not the accident of where the ground happens to be.Ένα μικρό βήμα, ένα καθοριστικό σήμα — context engineering. Το nDSM δίνει στο CNN καθαρή, ανεξάρτητη από το ανάγλυφο γεωμετρία: ένα αμάξι είναι 1,5 m στην κοιλάδα ή στην κορυφή. Το μοντέλο μαθαίνει σχήμα και ύψος, όχι πού τυχαίνει να βρίσκεται το έδαφος.
Classes · the labelling schemeΚλάσεις · το σύστημα ταξινόμησης

Seven urban land-cover classes: six surfaces plus a technical classΕπτά κλάσεις αστικής κάλυψης γης: έξι επιφάνειες συν μία τεχνική κλάση

VegetationΒλάστηση
1Treecanopy & woody vegetationκόμη & ξυλώδης βλάστηση
5Grasslow herbaceous coverχαμηλή ποώδης κάλυψη
Impervious / builtΑδιαπέρατες / δομημένες
2Buildingroofs & structuresστέγες & κατασκευές
3Roadroad network & asphaltοδικό δίκτυο & άσφαλτος
Objects & groundΑντικείμενα & έδαφος
4Vehiclestationary or movingσε στάση ή κίνηση
6Bare Soilexposed, uncovered groundγυμνό, ακάλυπτο έδαφος
TechnicalΤεχνική
7Shadow-Noisedeep shadows & sensor noiseβαθιές σκιές & θόρυβος αισθητήρα
Why these seven?Γιατί αυτές οι επτά;
  • Six real surfaces — the targets of the map.Έξι πραγματικές επιφάνειες — ο στόχος του χάρτη.
  • Shadow-Noise is a technical class — it absorbs deep-shadow & sensor-noise pixels so they don't corrupt the six real classes.Το Shadow-Noise είναι τεχνική κλάση — απορροφά pixel βαθιάς σκιάς & θορύβου ώστε να μη μολύνουν τις έξι πραγματικές κλάσεις.
  • Coded 1–7 (Coded Value Domain) in the geodatabase — identical CRS to the 7-band raster.Κωδικοποιημένες 1–7 (Coded Value Domain) στη γεωβάση — ίδιο CRS με το raster 7 καναλιών.
Department RSGIS Lab
Classes · the training sampleΚλάσεις · το δείγμα εκπαίδευσης

Each sample is an image chip paired with a per-pixel label maskΚάθε δείγμα είναι ένα image chip σε ζεύγος με μια μάσκα ετικετών ανά pixel
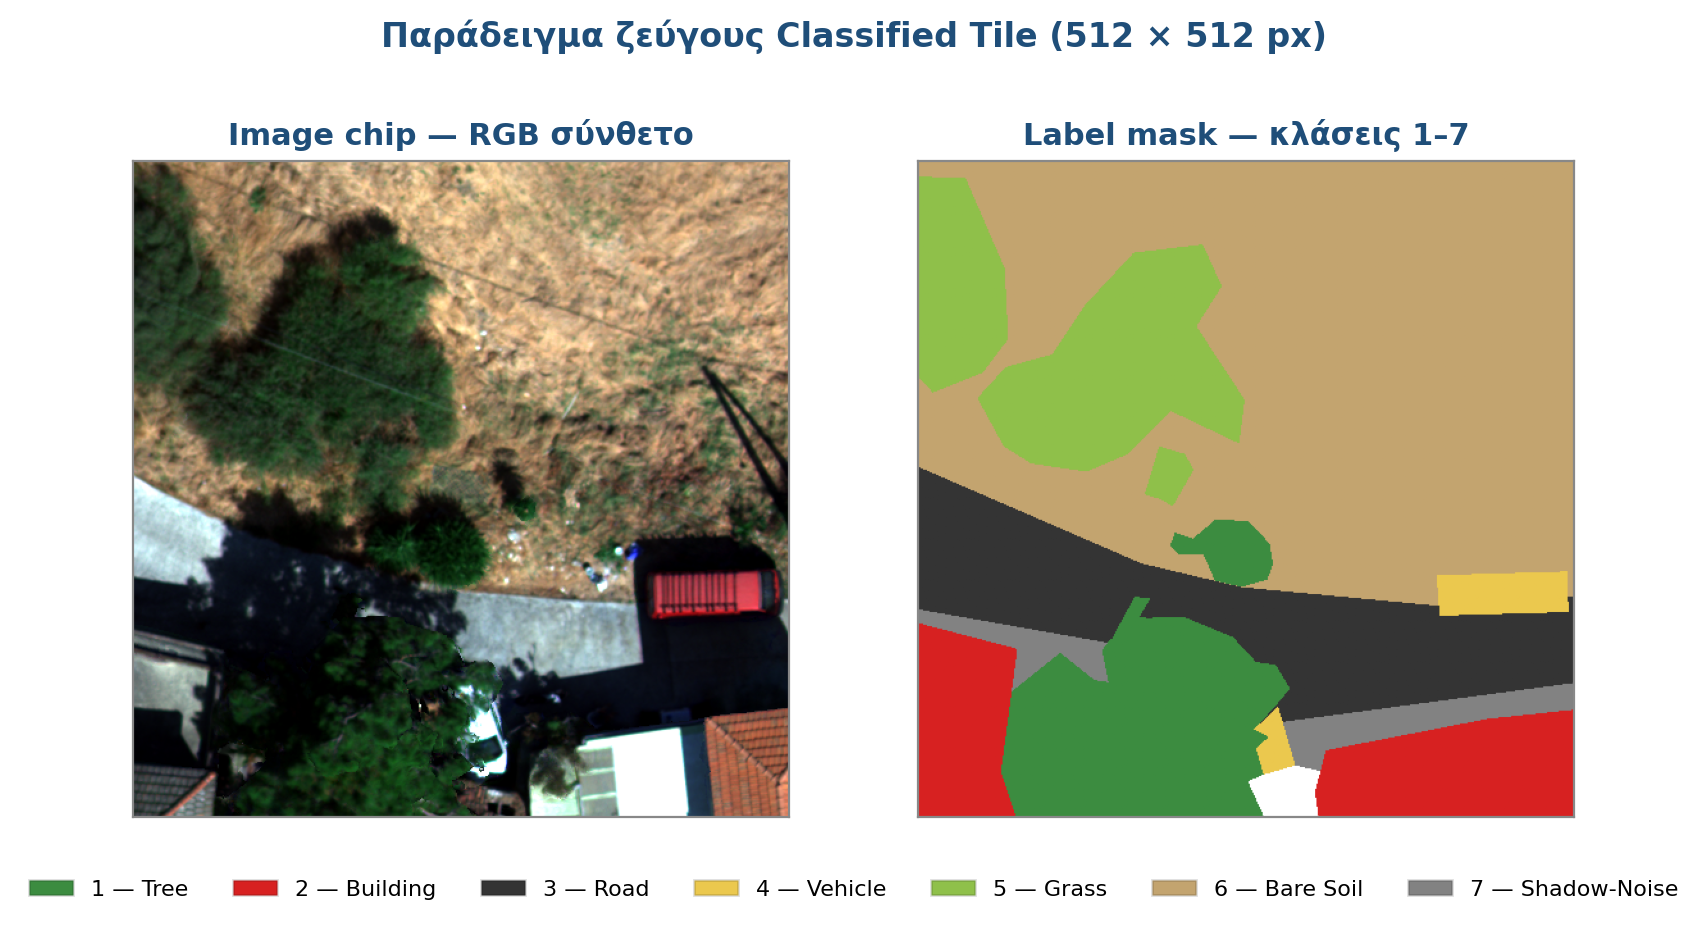
Real image chip and its label mask from the dataset
A real chip / mask pair from the training set – each mask pixel carries a class code (1–7).Ένα πραγματικό ζεύγος chip / μάσκας από το σύνολο εκπαίδευσης – κάθε pixel της μάσκας φέρει έναν κωδικό κλάσης (1–7).
DeepLab needs the Classified Tiles format: each chip ships with a mask whose pixel values are the class labels.Το DeepLab χρειάζεται τη μορφή Classified Tiles: κάθε chip συνοδεύεται από μια μάσκα της οποίας οι τιμές pixel είναι οι ετικέτες κλάσεων.
Department RSGIS Lab
Classes · building the training setΚλάσεις · η δημιουργία του συνόλου εκπαίδευσης

Four steps from digitized polygons to deep-learning chipsΤέσσερα βήματα από ψηφιοποιημένα πολύγωνα σε chips βαθιάς μάθησης

1Feature DatasetOne shared CRS · EPSG:326352Digitize + TopologyPolygons · “Must Not Overlap”3Export Training Data512² image chips + masks4Classified Tileschip + label mask · codes 1–7Training set3.377 chips · 7 channels · 512 × 512 px
The data-preparation workflow in ArcGIS Pro.Η ροή προετοιμασίας δεδομένων στο ArcGIS Pro.
  1. A Feature Dataset in a File Geodatabase fixes one shared CRS – identical to the 7-band raster.Ένα Feature Dataset σε File Geodatabase ορίζει ένα κοινό σύστημα αναφοράς – ταυτόσημο με το raster 7 καναλιών.
  2. Digitize polygons for the 7 classes, then enforce topology “Must Not Overlap” – one pixel ⇒ exactly one class (no conflicting labels).Ψηφιοποίηση πολυγώνων για τις 7 κλάσεις, και μετά επιβολή τοπολογίας «Must Not Overlap» – ένα pixel ⇒ ακριβώς μία κλάση (χωρίς αντικρουόμενες ετικέτες).
  3. Export Training Data for Deep Learning → 512×512 image chips + label masks (Classified Tiles).Export Training Data for Deep Learning → image chips 512×512 + μάσκες ετικετών (Classified Tiles).
  4. From 293 polygons → 3,377 chips + masks, expanded at train time by augmentation (incl. mixup).Από 293 πολύγωνα → 3.377 chips + μάσκες, που επεκτείνονται κατά την εκπαίδευση με augmentation (συμπ. mixup).
ESRI (n.d.); Congalton & Green (2019); Zhang et al. (2018).
Department RSGIS Lab
Classes · distribution & imbalanceΚλάσεις · κατανομή & ανισορροπία

Severe class imbalance: Bare Soil 54.9% vs Vehicle 0.8%Έντονη ανισορροπία κλάσεων: Bare Soil 54,9% vs Vehicle 0,8%

Share of labelled pixels across all seven classes:Ποσοστό επισημασμένων pixels στις επτά κλάσεις:
Bare Soil54.9%
Road11.3%
Tree10.3%
Building9.4%
Grass7.0%
Shadow-Noise6.3%
Vehicle0.8%
  • Bare Soil dominates – more than the other six classes combined.Το Bare Soil κυριαρχεί – περισσότερο από τις άλλες έξι κλάσεις μαζί.
  • Vehicle is the rarest, under 1% of pixels.Το Vehicle είναι το σπανιότερο, κάτω από 1% των pixels.
  • The imbalance is spatial: a few huge Bare-Soil polygons; fragmented Shadow-Noise has the most instances.Η ανισορροπία είναι χωρική: λίγα τεράστια πολύγωνα Bare Soil· το κατακερματισμένο Shadow-Noise έχει τα περισσότερα στιγμιότυπα.
  • 3,377 chips · 40,444 instances → motivates a Focal + Dice loss.3.377 chips · 40.444 στιγμιότυπα → αιτιολογούν μια Focal + Dice loss.
Buda et al. (2018); Johnson & Khoshgoftaar (2019).
Department RSGIS Lab
Signatures · spectral reflectanceΥπογραφές · φασματική ανακλαστικότητα

Spectrum separates vegetation, but built-up classes overlapΤο φάσμα ξεχωρίζει τη βλάστηση, μα οι δομημένες κλάσεις επικαλύπτονται

0.00.10.20.30.40.5Blue475Green560Red668RedEdge717NIR842Mean reflectanceTreeGrassRoadVehicleBuildingSoilShadow
Mean reflectance per class, 5 MS bands (Blue 475 → NIR 842 nm) · 1,000 points/class.Μέση ανακλαστικότητα ανά κλάση, 5 ζώνες MS (Blue 475 → NIR 842 nm) · 1.000 σημεία/κλάση.
Isolate ±1σ:Απομόνωση ±1σ:
  • ✓Vegetation stands out: Grass & Tree spike in NIR (sharp red→red-edge rise).Η βλάστηση ξεχωρίζει: Grass & Tree εκτοξεύονται στο NIR (απότομη άνοδος red→red-edge).
  • ✗Built-up overlaps: Road ≈ Vehicle through visible–red-edge; Bare Soil ≈ Building in NIR.Οι δομημένες επικαλύπτονται: Road ≈ Vehicle στο ορατό–red-edge· Bare Soil ≈ Building στο NIR.
  • ✗Shadow-Noise is uniformly low – easily confused with any dark surface.Το Shadow-Noise είναι ομοιόμορφα χαμηλό – εύκολα συγχέεται με κάθε σκούρα επιφάνεια.
Colour alone cannot separate the impervious classes. Something else must.Το χρώμα από μόνο του δεν μπορεί να διαχωρίσει τις αδιαπέρατες κλάσεις. Κάτι άλλο πρέπει.
Department RSGIS Lab
Signatures · geometry (nDSM)Υπογραφές · γεωμετρία (nDSM)

Geometry isolates exactly what colour confusesΗ γεωμετρία απομονώνει ακριβώς ό,τι μπερδεύει το χρώμα

0.05.010.015.020.0nDSM height (m)4.8 mTree5.1 mBuilding0.9 mVehicle0.0 mRoad0.0 mGrass0.0 mSoil0.0 mShadow
Height above ground (nDSM) per class.Ύψος πάνω από το έδαφος (nDSM) ανά κλάση.
  • ✓Elevated: Building ≈ 5 m (peaks > 10 m) and Tree ≈ 4.5 m (IQR 2–9 m) separate sharply.Υπερυψωμένα: Building ≈ 5 m (κορυφές > 10 m) και Tree ≈ 4,5 m (IQR 2–9 m) διαχωρίζονται καθαρά.
  • ✓Vehicle ≈ 1 m – small but distinct from the ground.Vehicle ≈ 1 m – μικρό μα διακριτό από το έδαφος.
  • ▬Road, Grass, Bare Soil, Shadow-Noise collapse near 0 m.Road, Grass, Bare Soil, Shadow-Noise καταρρέουν κοντά στα 0 m.
nDSM rescues Building & Vehicle – two of the classes spectrum confused. The first pillar of the advantage.Το nDSM σώζει τα Building & Vehicle – δύο από τις κλάσεις που μπέρδεψε το φάσμα. Ο πρώτος πυλώνας του πλεονεκτήματος.
Department RSGIS Lab
Signatures · thermal (LWIR)Υπογραφές · θερμικό (LWIR)

Heat splits surfaces with near-identical spectraΗ θερμότητα χωρίζει επιφάνειες με σχεδόν ταυτόσημα φάσματα

2530354045505560Temperature (°C)43 °CBuilding41 °CRoad42 °CVehicle43 °CSoil32 °CTree33 °CGrass30 °CShadow
LWIR temperature distribution per class.Κατανομή θερμοκρασίας LWIR ανά κλάση.
  • ▲Hot (40–43 °C): Building, Road, Vehicle, Bare Soil – Vehicle has a tail past 45 °C.Θερμά (40–43 °C): Building, Road, Vehicle, Bare Soil – το Vehicle έχει ουρά πέρα από τους 45 °C.
  • ▼Cool (30–33 °C): Tree, Grass, Shadow-Noise.Ψυχρά (30–33 °C): Tree, Grass, Shadow-Noise.
  • ·Two clean thermal groups, regardless of colour.Δύο καθαρές θερμικές ομάδες, ανεξάρτητα από το χρώμα.
Thermal distinguishes material, not colour – e.g. warm asphalt vs cool grass. The second pillar.Το θερμικό διακρίνει το υλικό, όχι το χρώμα – π.χ. ζεστή άσφαλτος vs δροσερή χλόη. Ο δεύτερος πυλώνας.
Department RSGIS Lab
Training · protocol & documented choicesΕκπαίδευση · πρωτόκολλο & τεκμηριωμένες επιλογές

Same protocol, twice: only the input differsΊδιο πρωτόκολλο, δύο φορές: αλλάζει μόνο η είσοδος

INPUT · 7-band Altum-PT4,5 cm · 3.377 Classified-Tile chipsModel type?semantic vs instance✗ U-Net / PSPNetno ASPP✗ MaskRCNNinstance, not semantic✓ DeepLabV3ASPP · multi-band nativeBackbone?ResNet-50 / 101 / 152✗ ResNet-50under-parameterised✗ ResNet-152VRAM overhead✓ ResNet-101depth / memory balance✓ PointRendcrisp object boundariesTrain · 50 epochs · 80/20Focal + Dice (macro) + mixupdeeplab_50_101 → .dlpkOA 96,82% · Macro-F1 0,9544
Configuration flow: from Altum-PT imagery to the .dlpk model.Ροή διαμόρφωσης: από τις εικόνες Altum-PT στο μοντέλο .dlpk.
  • Identical stack: DeepLabV3 + ResNet-101 + PointRend (keep dilation).Ίδια στοίβα: DeepLabV3 + ResNet-101 + PointRend (διατήρηση dilation).
  • Identical training: 512² chips · batch 4 · 50 max epochs + early stopping (val loss) · 80/20 split · LR-finder.Ίδια εκπαίδευση: chips 512² · batch 4 · 50 max epochs + early stopping (val loss) · διαχωρισμός 80/20 · LR-finder.
  • Backbone ImageNet-pretrained, fully unfrozen – extra channels initialised random.Backbone προεκπαιδευμένο σε ImageNet, πλήρως ξεπαγωμένο – τα επιπλέον κανάλια αρχικοποιήθηκαν τυχαία.
  • Imbalance handling: loss = 0.6·Focal + 0.4·Dice (macro) + class balancing + mixup.Διαχείριση ανισορροπίας: loss = 0,6·Focal + 0,4·Dice (macro) + class balancing + mixup.
The only deliberate difference is the input – 7 channels vs 3 (RGB). A controlled experiment: any performance gap is attributable to the channels.Η μόνη σκόπιμη διαφορά είναι η είσοδος – 7 κανάλια vs 3 (RGB). Ένα ελεγχόμενο πείραμα: κάθε διαφορά επίδοσης αποδίδεται στα κανάλια.
Lin et al. (2017); Milletari et al. (2016); Sudre et al. (2017).
Department RSGIS Lab
Evaluation · the metrics, brieflyΑξιολόγηση · οι μετρικές, εν συντομία

How we measure a map: from the confusion matrix to mIoUΠώς μετράμε έναν χάρτη: από τον Πίνακα Σύγχυσης στο mIoU

Confusion matrixΠίνακας Σύγχυσης
$C_{ij}$
Rows = truth $i$, columns = prediction $j$; the diagonal is correct.Γραμμές = αλήθεια $i$, στήλες = πρόβλεψη $j$· η διαγώνιος είναι σωστή.
Overall AccuracyΣυνολική Ακρίβεια
$OA=\dfrac{\sum_i C_{ii}}{N}$
Share of all points correct – optimistic under imbalance.Ποσοστό όλων των σωστών σημείων – αισιόδοξη υπό ανισορροπία.
Cohen's κ
$\kappa=\dfrac{p_o-p_e}{1-p_e}$
Agreement corrected for what chance alone would give.Συμφωνία διορθωμένη ως προς ό,τι θα έδινε μόνη η τύχη.
Precision · Recall · F1
$$\begin{aligned}P&=\tfrac{TP}{TP+FP}\\[2pt]R&=\tfrac{TP}{TP+FN}\\[2pt]F_1&=\tfrac{2PR}{P+R}\end{aligned}$$
Correctness · completeness · their harmonic mean.Ορθότητα · πληρότητα · ο αρμονικός τους μέσος.
Macro-F1
$\text{Macro-}F_1=\dfrac{1}{C}\sum_{c}F_{1,c}$
Mean F1 over classes, equal weight – the imbalance-fair headline.Μέσο F1 στις κλάσεις, ίσο βάρος – η δίκαιη ως προς την ανισορροπία μετρική.
IoU · mIoU
$IoU=\dfrac{TP}{TP+FP+FN}$
Region overlap; averaged over classes = mIoU.Επικάλυψη περιοχών· μέσος όρος στις κλάσεις = mIoU.
Congalton & Green (2019); Cohen (1960).
Department RSGIS Lab
Training · convergenceΕκπαίδευση · σύγκλιση

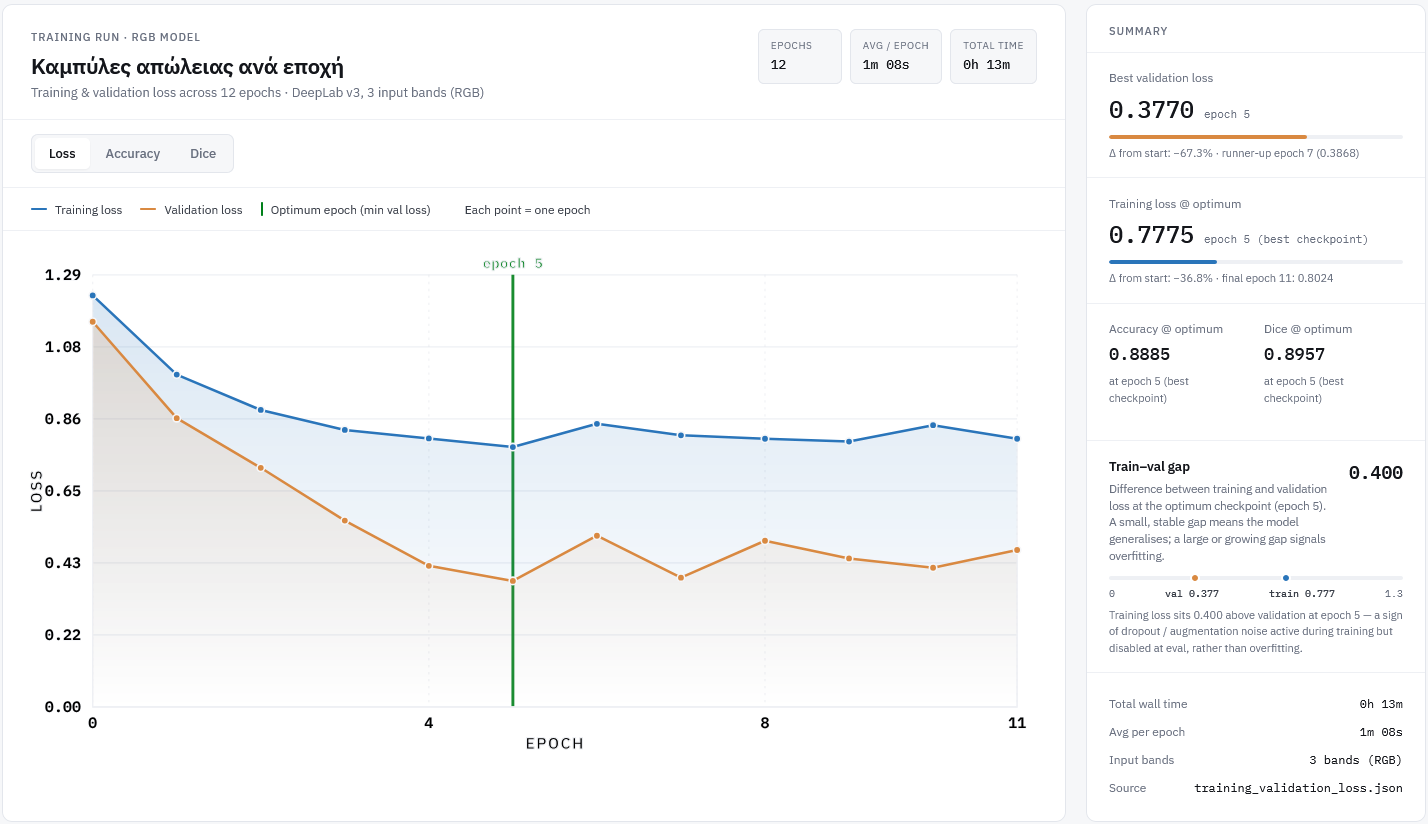
The extra channels converge to a markedly better optimumΤα επιπλέον κανάλια συγκλίνουν σε αισθητά καλύτερο βέλτιστο
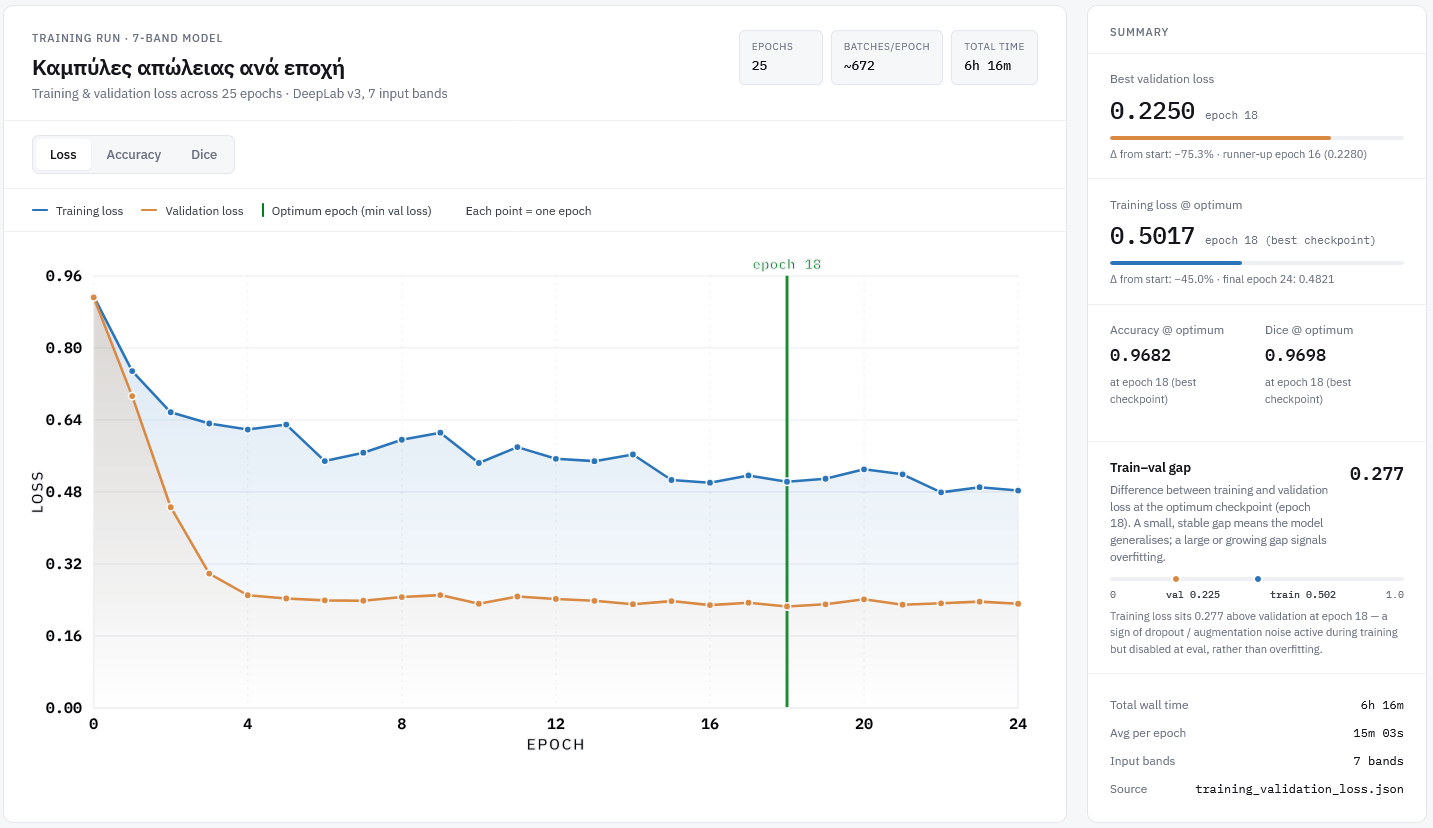
7-Band
7-Band training and validation loss per epoch
RGB baselineRGB (βάση)
RGB training and validation loss per epoch
7-Band: 25 epochs (best ~18) → val loss 0.22 · acc 0.97 · Dice 0.97. RGB: stops at 12 (best 5) → val loss 0.38 · acc 0.89 · Dice 0.89. Both smooth – no overfitting.7-Band: 25 epochs (καλύτερο ~18) → val loss 0,22 · acc 0,97 · Dice 0,97. RGB: σταματά στο 12 (καλύτερο 5) → val loss 0,38 · acc 0,89 · Dice 0,89. Και τα δύο ομαλά – χωρίς overfitting.
Department RSGIS Lab
Results · confusion matrices (M4, row-normalised recall)Αποτελέσματα · πίνακες σύγχυσης (M4, recall κανονικοποιημένο ανά γραμμή)

7-Band's errors stay rare & balanced; RGB collapses on Shadow-NoiseΤα σφάλματα του 7-Band μένουν σπάνια & ισορροπημένα· το RGB καταρρέει στο Shadow-Noise

Row-normalised recall (%), n = 300 per class · rows = ground truth, columns = prediction · Difference = 7-Band − RGB (pp)Recall κανονικοποιημένο ανά γραμμή (%), n = 300 ανά κλάση · γραμμές = αλήθεια εδάφους, στήλες = πρόβλεψη · Διαφορά = 7-Band − RGB (pp)
GT\PredTrBlRdVhGrBSSh
Tree92n=2771···52
Building·98n=295·····
Road··99n=297····
Vehicle1·295n=285·1·
Grass2···87n=26111·
Bare Soil·····97n=2921
Shadow1·1··988n=265
  • 7-Band: diagonal recall 87–99% – high and even.7-Band: διαγώνιο recall 87–99% – υψηλό κι ομοιόμορφο.
  • RGB: Shadow-Noise crashes to 55% (29% → Bare Soil).RGB: το Shadow-Noise καταρρέει στο 55% (29% → Bare Soil).
  • RGB confuses Vehicle → Road (16%) – same colour, different heat & height.Το RGB μπερδεύει Vehicle → Road (16%) – ίδιο χρώμα, διαφορετική θερμότητα & ύψος.
  • The Difference tab: biggest diagonal gains are Shadow +33, Building +16, Vehicle +13.Η καρτέλα Διαφορά: τα μεγαλύτερα διαγώνια κέρδη είναι Shadow +33, Building +16, Vehicle +13.
Congalton & Green (2019). · M4 paired evaluation, n = 2,100 (300 / class).
Department RSGIS Lab
Signatures · separabilityΥπογραφές · διαχωρισιμότητα

Each dimension fixes a different confusion; together they do far betterΚάθε διάσταση λύνει διαφορετική σύγχυση· μαζί τα καταφέρνουν καλύτερα

SpectrumΦάσμα
Separates vegetation (NIR) – but built-up surfaces overlap.Διαχωρίζει τη βλάστηση (NIR) – μα οι δομημένες επιφάνειες επικαλύπτονται.
Geometry – nDSMΓεωμετρία – nDSM
Separates elevation: Building, Tree, Vehicle vs flat ground.Διαχωρίζει το ύψος: Building, Tree, Vehicle vs επίπεδο έδαφος.
Heat – LWIRΘερμότητα – LWIR
Separates material: hot impervious vs cool vegetation.Διαχωρίζει το υλικό: θερμές αδιαπέρατες vs δροσερή βλάστηση.
No single dimension is enough; their combination is what makes the 7-band classes separable – the hypothesis we now test statistically.Καμία μεμονωμένη διάσταση δεν αρκεί· ο συνδυασμός τους είναι που κάνει διαχωρίσιμες τις κλάσεις των 7 καναλιών – η υπόθεση που τώρα ελέγχουμε στατιστικά.
Bruzzone & Serpico (2000).
Department RSGIS Lab
Evaluation · four complementary methodsΑξιολόγηση · τέσσερις συμπληρωματικές μέθοδοι

Four independent methods, so the verdict can't be an artefact of one testΤέσσερις ανεξάρτητες μέθοδοι, ώστε η ετυμηγορία να μην είναι αποτέλεσμα ενός μόνο ελέγχου

M1
InternalΕσωτερική
Metrics from each model's EMD (80/20 split).Μετρικές από το EMD κάθε μοντέλου (διαχωρισμός 80/20).
M2
PortabilityΦορητότητα
PyTorch tile inference outside ArcGIS — a deployability check.PyTorch tile inference εκτός ArcGIS — έλεγχος φορητότητας.
M3
Full sceneΠλήρης σκηνή
Pixel-for-pixel over the whole raster (OA 95.1% vs 89.8%).Pixel-προς-pixel σε όλο το raster (OA 95,1% vs 89,8%).
M4
Paired samplingΖευγαρωτή δειγματοληψία
The rigorous, statistically valid comparison.Η αυστηρή, στατιστικά έγκυρη σύγκριση.
All four agree – the advantage is structural, not a sampling fluke. M4 is the one we then test statistically.Και οι τέσσερις συμφωνούν – το πλεονέκτημα είναι δομικό, όχι τυχαίο της δειγματοληψίας. Το M4 είναι αυτό που μετά ελέγχουμε στατιστικά.
Department RSGIS Lab
Evaluation · internal-validation metricsΑξιολόγηση · μετρικές εσωτερικής επικύρωσης

On internal validation, 7-Band leads on every metricΣτην εσωτερική επικύρωση, το 7-Band προηγείται σε κάθε μετρική

Training / internal metricΜετρική εκπαίδευσης / εσωτερική7-BandRGB baselineRGB (βάση)Δ
Epochs to early-stopEpochs έως early-stop2512–
Final validation lossΤελική val loss0.2250.377−0.152
Validation accuracyΑκρίβεια επικύρωσης96.8%88.9%+7.9 pts+7,9 μον.
Dice97.0%89.6%+7.4 pts+7,4 μον.
Internal Macro-F1 (M1 EMD)Εσωτερικό Macro-F1 (M1 EMD)95.4%82.9%+12.5 pts+12,5 μον.
These are internal metrics – computed separately per model, not on the same points. Encouraging, but not yet a fair test. The paired comparison (M4) settles it.Αυτές είναι εσωτερικές μετρικές – υπολογισμένες ξεχωριστά ανά μοντέλο, όχι στα ίδια σημεία. Ενθαρρυντικές, μα όχι ακόμη δίκαιη δοκιμή. Η ζευγαρωτή σύγκριση (M4) το κρίνει.
Department RSGIS Lab
Evaluation · M2 deep-dive · a documented findingΑξιολόγηση · εμβάθυνση M2 · τεκμηριωμένο εύρημα

M2: a documented failure → recovery (models embed their preprocessing)M2: μια τεκμηριωμένη αποτυχία → ανάκαμψη (τα μοντέλα ενσωματώνουν την προεπεξεργασία τους)

0255075100Overall accuracy (%)65.9%1st attemptno normalization97.28%2nd attemptEMD z-score normalization+31.4 pts
7-Band overall accuracy under M2 (PyTorch tile inference outside ArcGIS).Ολική ακρίβεια 7-Band στο M2 (PyTorch tile inference εκτός ArcGIS).
  • 1st attempt: raw PyTorch inference, no normalization → 65.9% OA, far below the ArcGIS result.1η προσπάθεια: raw PyTorch inference χωρίς normalization → 65,9% OA, πολύ κάτω από το ArcGIS.
  • Cause: arcgis.learn models silently embed their preprocessing: the normalization statistics live inside the .emd.Αιτία: τα μοντέλα arcgis.learn ενσωματώνουν σιωπηλά την προεπεξεργασία: τα στατιστικά normalization βρίσκονται μέσα στο .emd.
  • 2nd attempt: replicate the EMD z-score normalization → 97.28%, back to ArcGIS-Pro level (+31.4 pts).2η προσπάθεια: αναπαραγωγή της EMD z-score normalization → 97,28%, επιστροφή στο επίπεδο ArcGIS Pro (+31,4 μον.).
Reported as a methodological contribution: to deploy a geospatial DL model outside its training tool, you must reproduce its embedded preprocessing, or accuracy collapses.Καταγράφεται ως μεθοδολογική συνεισφορά: για ανάπτυξη γεωχωρικού μοντέλου εκτός του εργαλείου εκπαίδευσης, πρέπει να αναπαραχθεί η ενσωματωμένη προεπεξεργασία, αλλιώς η ακρίβεια καταρρέει.
Department RSGIS Lab
Evaluation · method M4 (the rigorous one)Αξιολόγηση · μέθοδος M4 (η αυστηρή)

M4: the same 2,100 points judge both models, which makes the stats validM4: τα ίδια 2.100 σημεία κρίνουν και τα δύο μοντέλα, κι αυτό κάνει έγκυρη τη στατιστική

2,100
stratified pointsστρωματοποιημένα σημεία
300
per class (balanced)ανά κλάση (ισορροπημένα)
  • Stratified random sampling (Congalton & Green protocol) – equal coverage of rare classes, not pixel-weighted. Whole-scene OA (M3) is dominated by Bare Soil ≈ 55% of pixels, so M4 weights every class equally.Στρωματοποιημένη τυχαία δειγματοληψία (πρωτόκολλο Congalton & Green) – ίση κάλυψη των σπάνιων κλάσεων, όχι σταθμισμένη ανά pixel. Η ολική ακρίβεια όλης της σκηνής (M3) κυριαρχείται από το Bare Soil ≈ 55% των pixels, γι' αυτό το M4 σταθμίζει κάθε κλάση ισότιμα.
  • Paired design: each point carries ground truth + the 7-Band prediction + the RGB prediction.Ζευγαρωτός σχεδιασμός: κάθε σημείο φέρει την αλήθεια εδάφους + την πρόβλεψη 7-Band + την πρόβλεψη RGB.
Three example points – the same points scored by both models:Τρία ενδεικτικά σημεία – τα ίδια σημεία βαθμολογημένα κι από τα δύο μοντέλα:
#Ground truthΑλήθεια εδάφους7-BandRGB
1BuildingBuilding ✓Building ✓
2TreeTree ✓Tree ✓
3Shadow-NoiseShadow-Noise ✓Bare Soil ✗
Points 1–2 agree; point 3 is a discordant pair (7-Band right, RGB wrong) – exactly what McNemar, Holm & the paired bootstrap count.Τα σημεία 1–2 συμφωνούν· το σημείο 3 είναι ασύμφωνο ζεύγος (7-Band σωστό, RGB λάθος) – ακριβώς αυτό που μετρούν ο McNemar, ο Holm & το paired bootstrap.
Congalton & Green (2019); Olofsson et al. (2014); Stehman (2014).
Department RSGIS Lab
Statistical evidence · (1) McNemar – exactΣτατιστική απόδειξη · (1) McNemar – ακριβής

Where the models disagree, 7-Band is right ≈ 6× more oftenΌπου τα μοντέλα διαφωνούν, το 7-Band έχει δίκιο ≈ 6× συχνότερα

Paired predictions over 2,100 stratified points (M4)Ζευγαρωτές προβλέψεις σε 2.100 στρωματοποιημένα σημεία (M4)
RGB ✓RGB ✗
7-Band ✓ a = 1,704both correctκι τα δύο σωστά b = 2687-Band winsκερδίζει το 7-Band
7-Band ✗ c = 45RGB winsκερδίζει το RGB d = 83both wrongκι τα δύο λάθος

Agreements a + dΣυμφωνίες a + d  ·  DisagreementsΔιαφωνίες: b (7-Band) vs c (RGB)

$$\chi^2_{cc}=\frac{(\,|b-c|-1\,)^2}{b+c}\qquad b\sim\mathrm{Binom}(b+c,\tfrac12)$$
Exact two-sided testΑκριβές αμφίπλευρο testValueΤιμή
Discordant pairs (b + c)Ασύμφωνα ζεύγη (b + c)313
b – 7-Band corrects RGBb – το 7-Band διορθώνει το RGB268
c – RGB corrects 7-Bandc – το RGB διορθώνει το 7-Band45
Odds ratio (b / c)Λόγος πιθανοτήτων (b / c)5.96
χ² (continuity-corrected)χ² (με διόρθωση συνέχειας)157.5
Exact p (two-sided)Ακριβές p (αμφίπλευρο)8.6×10⁻⁴⁰
The disagreement is systematic, not noise: 7-Band wins the contested pixels overwhelmingly.Η διαφωνία είναι συστηματική, όχι θόρυβος: το 7-Band κερδίζει συντριπτικά τα αμφισβητούμενα pixels.
McNemar (1947); Edwards (1948); Foody (2004); Dietterich (1998).
Department RSGIS Lab
Statistical evidence · (2) Holm–Bonferroni – per classΣτατιστική απόδειξη · (2) Holm–Bonferroni – ανά κλάση

Strict correction changes which classes count: vegetation drops outΗ αυστηρή διόρθωση αλλάζει ποιες κλάσεις μετρούν: η βλάστηση εκπίπτει

Per-class McNemar · Holm step-down · m = 7 · α = 0.05 · uncorrected FWER (7 indep. tests) = 1−0.95⁷ ≈ 30%McNemar ανά κλάση · Holm step-down · m = 7 · α = 0,05 · FWER χωρίς διόρθωση (7 ανεξ. έλεγχοι) = 1−0,95⁷ ≈ 30%
#ClassΚλάσηb / cpraw ×(m−i+1)pHolmα = 0.05α = 0,05
1Shadow-Noise104 / 2 1.40×10⁻²⁸ <.05×79.79×10⁻²⁸ ✓✓ ***
2Building69 / 0 3.39×10⁻²¹ <.05×62.03×10⁻²⁰ ✓✓ ***
3Vehicle47 / 3 3.71×10⁻¹¹ <.05×51.85×10⁻¹⁰ ✓✓ ***
4Grass34 / 16 1.54×10⁻² <.05×46.16×10⁻² ✓?✗ ns
5Tree5 / 17 1.69×10⁻² <.05×3 → mono6.16×10⁻² ✓?✗ ns
6Bare Soil7 / 4 5.49×10⁻¹×21.000 ✗✗ ns
7Road2 / 3 1.00×11.000 ✗✗ ns
Apply Holm–Bonferroni correction →Εφαρμογή διόρθωσης Holm–Bonferroni →
Raw p < 0.05 flagged 5 classes (incl. Grass & Tree). After Holm, only Building · Vehicle · Shadow-Noise survive.Το ακατέργαστο p < 0,05 σημείωσε 5 κλάσεις (μαζί Grass & Tree). Μετά τον Holm, επιβιώνουν μόνο Building · Vehicle · Shadow-Noise.
Holm (1979).
Department RSGIS Lab
Statistical evidence · (3) paired bootstrapΣτατιστική απόδειξη · (3) ζευγαρωτό bootstrap

Resample 10,000 times: the advantage's interval never touches zeroΕπαναδειγματοληψία 10.000 φορές: το διάστημα του πλεονεκτήματος δεν αγγίζει ποτέ το μηδέν

Reservoir · 2,100 paired pointsΔεξαμενή · 2.100 ζευγαρωτά σημεία
each point = (Ground Truth · 7-Band · RGB)κάθε σημείο = (Αλήθεια εδάφους · 7-Band · RGB)
resample with replacement
(n = 2,100)
επαναδειγματοληψία με επανατοποθέτηση
(n = 2.100)
⟳ →
replicateαντίγραφο 0 / 10,000/ 10.000
ΔOA bootstrap distribution (percentage points)Κατανομή bootstrap του ΔOA (ποσοστιαίες μονάδες)
▶ Run 10,000 resamples▶ Εκτέλεση 10.000 επαναδειγματοληψιών
Metric (7-Band − RGB)Μετρική (7-Band − RGB)Δ95% CIvs 0
Overall AccuracyΣυνολική Ακρίβεια+10.61 pp[9.00, 12.24]✓ > 0
Cohen's κ+10.79 pp[8.96, 12.61]✓ > 0
Macro-F1+10.29[8.74, 11.87]✓ > 0
All three 95% CIs lie entirely above 0 → H₀ rejected.Και τα τρία 95% CI βρίσκονται εξ ολοκλήρου πάνω από το 0 → η H₀ απορρίπτεται.
Efron & Tibshirani (1993).
Department RSGIS Lab
Results · overall performance (M4, 2,100 paired points)Αποτελέσματα · συνολική επίδοση (M4, 2.100 ζεύγη σημείων)

7-Band wins on every overall metric, by about ten pointsΤο 7-Band κερδίζει σε κάθε συνολική μετρική, κατά ~δέκα μονάδες

MetricΜετρική7-BandRGB baselineRGB (βάση)Δ
Overall AccuracyΣυνολική Ακρίβεια93.90%83.29%+10.61
Cohen's κ92.89%82.09%+10.80
Macro-F193.99%83.71%+10.28
mIoU88.87%73.78%+15.09
The gap is largest on mIoU (+15.1) – the strictest, overlap-based metric – confirming sharper, better-delineated regions, not just more correct pixels.Η μεγαλύτερη διαφορά είναι στο mIoU (+15,1) – την αυστηρότερη μετρική (βάσει επικάλυψης) – επιβεβαιώνοντας πιο ευκρινείς, καλύτερα οριοθετημένες περιοχές, όχι απλώς περισσότερα σωστά pixels.
Cohen's κ scale (Landis & Koch 1977): ≥ 0.81 = "almost perfect" — RGB (0.82) already clears it, yet 7-Band still adds +10.8 κ-points.Κλίμακα Cohen's κ (Landis & Koch 1977): ≥ 0,81 = «σχεδόν τέλεια» — το RGB (0,82) ήδη πληροί, κι όμως το 7-Band προσθέτει +10,8 μονάδες κ.
Paired stratified evaluation (M4), n = 2,100; identical points for both models. 34/2,100 points fall outside the RGB raster extent (NoData) → counted as RGB errors.Ζευγαρωτή στρωματοποιημένη αξιολόγηση (M4), n = 2.100· ίδια σημεία και για τα δύο μοντέλα. 34/2.100 σημεία πέφτουν εκτός της έκτασης του RGB raster (NoData) → μετρήθηκαν ως σφάλματα RGB.
Department RSGIS Lab
Results · per-class gains vs statistical significanceΑποτελέσματα · κέρδη ανά κλάση vs στατιστική σημαντικότητα

Every class improves, but only three gains survive correctionΚάθε κλάση βελτιώνεται, μα μόνο τρία κέρδη παραμένουν σημαντικά μετά τη διόρθωση

0 5 10 15 20 ΔF1 (7-Band − RGB), pts +22.35✓Shadow +11.81Road +7.82✓Building +7.62Grass +7.52✓Vehicle +7.22Bare Soil +4.54Tree
ΔF1 per class (7-Band − RGB) – all positive; ✓ = significant after Holm.ΔF1 ανά κλάση (7-Band − RGB) – όλα θετικά· ✓ = σημαντικό μετά τον Holm.
ClassΚλάσηΔF1Holm
Shadow-Noise+22.35✓ ***
Road+11.81ns
Building+7.82✓ ***
Grass+7.62ns
Vehicle+7.52✓ ***
Bare Soil+7.22ns
Tree+4.54ns
A big ΔF1 (e.g. Road +11.8) can still be ns – few points disagree. Significant: Building · Vehicle · Shadow-Noise.Ένα μεγάλο ΔF1 (π.χ. Road +11,8) μπορεί να είναι ns – λίγα σημεία διαφωνούν. Σημαντικά: Building · Vehicle · Shadow-Noise.
McNemar (1947); Holm (1979).
Department RSGIS Lab
Results · the anatomy of the advantageΑποτελέσματα · η ανατομία του πλεονεκτήματος

The advantage is geometry & heat, not colourΤο πλεονέκτημα είναι γεωμετρία & θερμότητα, όχι χρώμα

✓ Carried the gain – the three significant classes✓ Έφεραν το κέρδος – οι τρεις σημαντικές κλάσεις

Building – tall nDSM + hot roofs LWIR (b 69 · c 0)Building – ψηλό nDSM + θερμές στέγες LWIR (b 69 · c 0)
Vehicle – hot metal LWIR + distinct nDSM (b 47 · c 3)Vehicle – θερμό μέταλλο LWIR + διακριτό nDSM (b 47 · c 3)
Shadow-Noise – dark pixels split by LWIR + nDSM (b 104 · c 2)Shadow-Noise – σκούρα pixels διαχωρίζονται με LWIR + nDSM (b 104 · c 2)

✗ Did NOT need extra channels✗ ΔΕΝ χρειάστηκαν επιπλέον κανάλια

Tree & Grass – even though 7-Band adds the NIR/RedEdge bands that separate vegetation, neither class gains significantly.Tree & Grass – παρότι το 7-Band προσθέτει τις ζώνες NIR/RedEdge που ξεχωρίζουν τη βλάστηση, καμία από τις δύο δεν κερδίζει σημαντικά.
After Holm correction the vegetation gains vanish → the extra spectral bands are not what wins.Μετά τη διόρθωση Holm τα κέρδη της βλάστησης εξαφανίζονται → δεν είναι οι επιπλέον φασματικές ζώνες αυτό που κερδίζει.
H3 overturned: the multispectral advantage is driven by nDSM (geometry) and LWIR (thermal) – the non-vegetation, structure-and-heat classes – not by spectrum or vegetation indices.Η H3 ανατρέπεται: το πολυφασματικό πλεονέκτημα οφείλεται στο nDSM (γεωμετρία) και στο LWIR (θερμότητα) – στις κλάσεις δομής-και-θερμότητας, όχι βλάστησης – όχι στο φάσμα ή σε δείκτες βλάστησης.
Audebert et al. (2018); Li et al. (2023); Buyukdemircioglu et al. (2022); Khoshboresh Masouleh & Shah-Hosseini (2019); Morrison et al. (2021); Li et al. (2015).
Department RSGIS Lab
Results · a metrics cautionary taleΑποτελέσματα · μια προειδοποίηση για τις μετρικές

The Tree “paradox”: RGB has higher recall, yet 7-Band has higher F1Το «παράδοξο» του Tree: το RGB έχει υψηλότερο recall, μα το 7-Band υψηλότερο F1

Tree7-BandRGB
Recall92.3%96.3%
Precision95.2%83.1%
F193.7%89.2%
  • By recall alone, RGB looks “better at trees” – it catches more tree pixels (0.963).Με μόνο το recall, το RGB φαίνεται «καλύτερο στα δέντρα» – πιάνει περισσότερα tree pixels (0,963).
  • But it over-predicts: precision drops to 0.83. 7-Band is far more precise (0.95) → higher F1.Μα υπερ-προβλέπει: το precision πέφτει στο 0,83. Το 7-Band είναι πολύ πιο ακριβές (0,95) → υψηλότερο F1.
  • The ΔF1 is the smallest of all classes (+4.5) and not significant after Holm.Το ΔF1 είναι το μικρότερο όλων των κλάσεων (+4,5) και μη σημαντικό μετά τον Holm.
  • Lesson: a single metric misleads – and vegetation is exactly where RGB is already strong.Δίδαγμα: μία μόνο μετρική παραπλανά – και η βλάστηση είναι ακριβώς εκεί που το RGB είναι ήδη ισχυρό.
Farhadpour et al. (2024); Foody (2020).
Department RSGIS Lab
Map & tool · the composite mapΧάρτης & εργαλείο · ο σύνθετος χάρτης

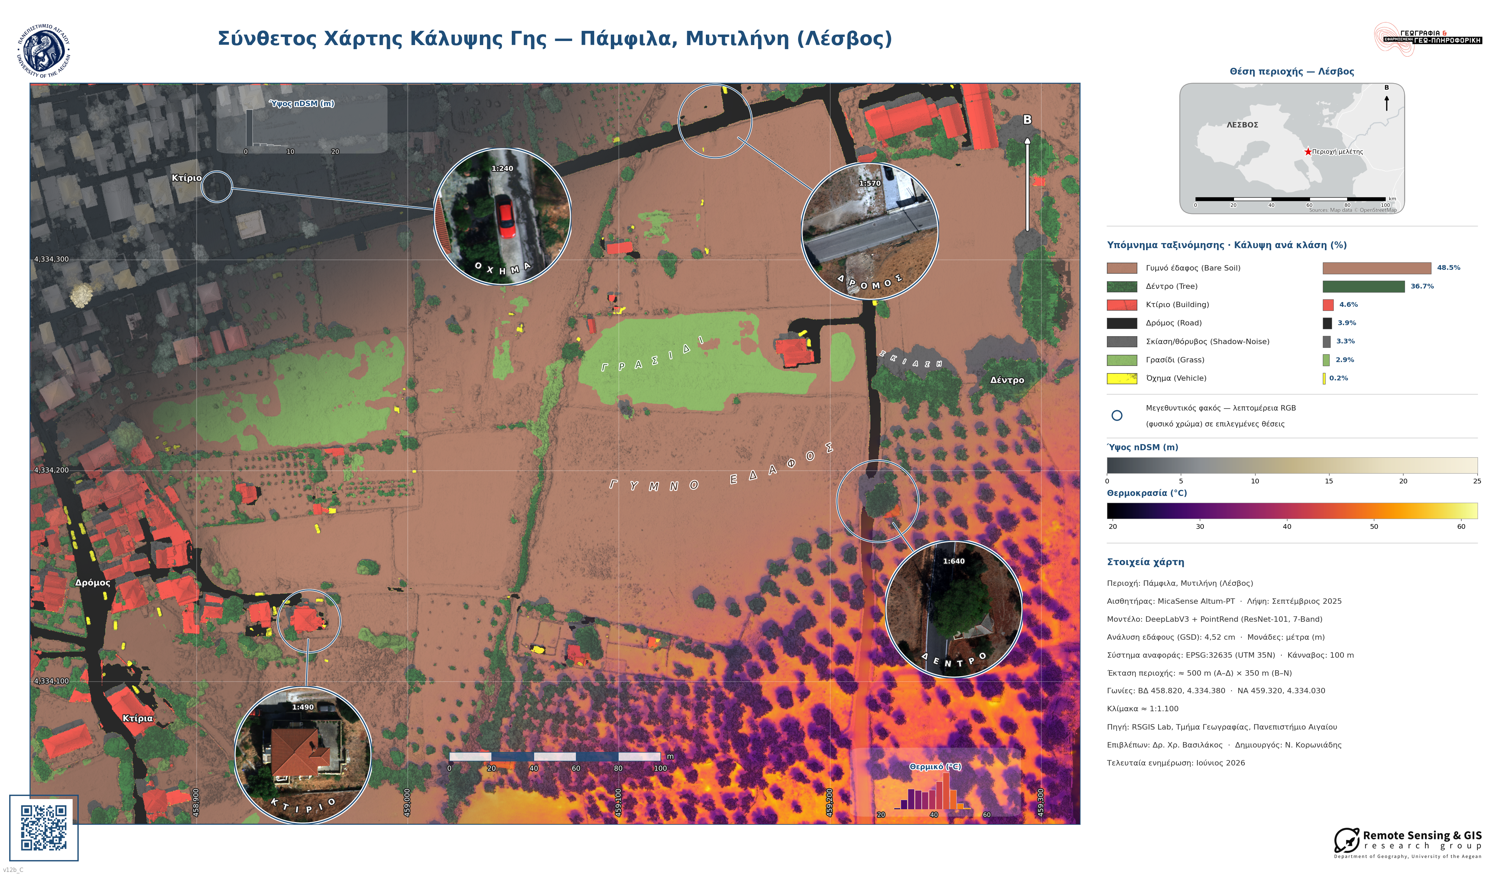
One map, three readings: height, land cover, and heatΈνας χάρτης, τρεις αναγνώσεις: ύψος, κάλυψη γης και θερμότητα
Composite land-cover map of Pamfila
Three diagonal zones – elevation · classification · thermal – over shaded relief, with RGB magnifier lenses (ArcPy + matplotlib, poster 66×38.6 cm).Τρεις διαγώνιες ζώνες – υψόμετρο · ταξινόμηση · θερμικό – πάνω σε σκιασμένο ανάγλυφο, με μεγεθυντικούς φακούς RGB (ArcPy + matplotlib, αφίσα 66×38,6 cm).
🌐 Open the interactive mapΆνοιγμα του διαδραστικού χάρτη
Department RSGIS Lab
Map & tool · PostProcessing Toolbox (open source)Χάρτης & εργαλείο · PostProcessing Toolbox (ανοιχτού κώδικα)

From raster to usable vectors: a four-tool toolboxΑπό raster σε αξιοποιήσιμα διανύσματα: μια εργαλειοθήκη τεσσάρων εργαλείων

An ArcGIS Python Toolbox that turns the classified raster into structured vector layers using transparent, deterministic geometric, elevation & topological rules – no black box.Μια ArcGIS Python Toolbox που μετατρέπει τον ταξινομημένο raster σε δομημένα διανυσματικά επίπεδα με διαφανείς, ντετερμινιστικούς γεωμετρικούς, υψομετρικούς & τοπολογικούς κανόνες – κανένα μαύρο κουτί.

ToolΕργαλείοOutput geometryΓεωμετρία εξόδουAccepted / rejectedΑποδεκτά / απορριφθένταAreaΈκταση
Vehicle AnalysisPolygon + pointsΠολύγωνο + σημεία53 / 50415 m²
Building AnalysisPolygon + pointsΠολύγωνο + σημεία82 / 18211,030 m²
Tree AnalysisPolygon + pointsΠολύγωνο + σημεία573 / 32123,970 m²
Road AnalysisPolygon + points + polylineΠολύγωνο + σημεία + πολυγραμμή44 / 2549,540 m²
Zorzi et al. (2021); Sujatha & Selvathi (2015). · AGPLv3 on GitHub.
Department RSGIS Lab
Map & tool · the shared pipelineΧάρτης & εργαλείο · η κοινή ροή (pipeline)

One shared pipeline, specialised per classΜία κοινή ροή, εξειδικευμένη ανά κλάση

Post-processing toolbox — full pipeline PostProcessing.pyt + _postproc_common.py + 4 tool cores Classified raster + nDSM Single-band integer + thermal (optional) Phases 0-3: shared raster pipeline Validate, extract binary, majority filter, vectorize Phase 4 Simplify polygon Phase 4 Regularize footprint Phase 4 Smooth (PAEK) Phase 4a Simplify + dissolve Phase 4.5 Crown separation Phases 5-6: geometry + enrichment MBR, compactness, zonal nDSM + thermal Phase 7 Area + L/W ratio Phase 7 Area + nDSM min Phase 7 Area + nDSM min Phase 7 nDSM max + MBR Phase 7.5 Voronoi centerlines Phase 8: export, centroids, JSON log vehicle_results .shp + points building_results .shp + points tree_results .shp + points road_results .shp + centerlines Shared Vehicle Building Tree Road Optional phase
  • Phases 0–3 · shared raster pipelineκοινή ροή raster
  • Phase 4 · simplify polygon (per class)απλοποίηση πολυγώνου (ανά κλάση)
  • Phase 4.5 · crown separation (Tree)διαχωρισμός κόμης (Tree)
  • Phases 5–6 · geometry + enrichmentγεωμετρία + εμπλουτισμός
  • Phase 7 · regularise / footprintκανονικοποίηση / αποτύπωμα
  • Phase 7.5 · centerlines (Voronoi, Road)κεντρικές γραμμές (Voronoi, Road)
  • Phase 8 · export · centroids · JSON logεξαγωγή · κεντροειδή · JSON log
One shared core – with per-class rules layered on top.Ένας κοινός πυρήνας – με κανόνες ανά κλάση από πάνω.
Department RSGIS Lab
Map & tool · live demonstrationΧάρτης & εργαλείο · ζωντανή επίδειξη
▶  Live Demo
Building Analysis · ArcGIS Pro
Department RSGIS Lab
Map & tool · Building Analysis 1/3 · parametersΧάρτης & εργαλείο · Building Analysis 1/3 · παράμετροι

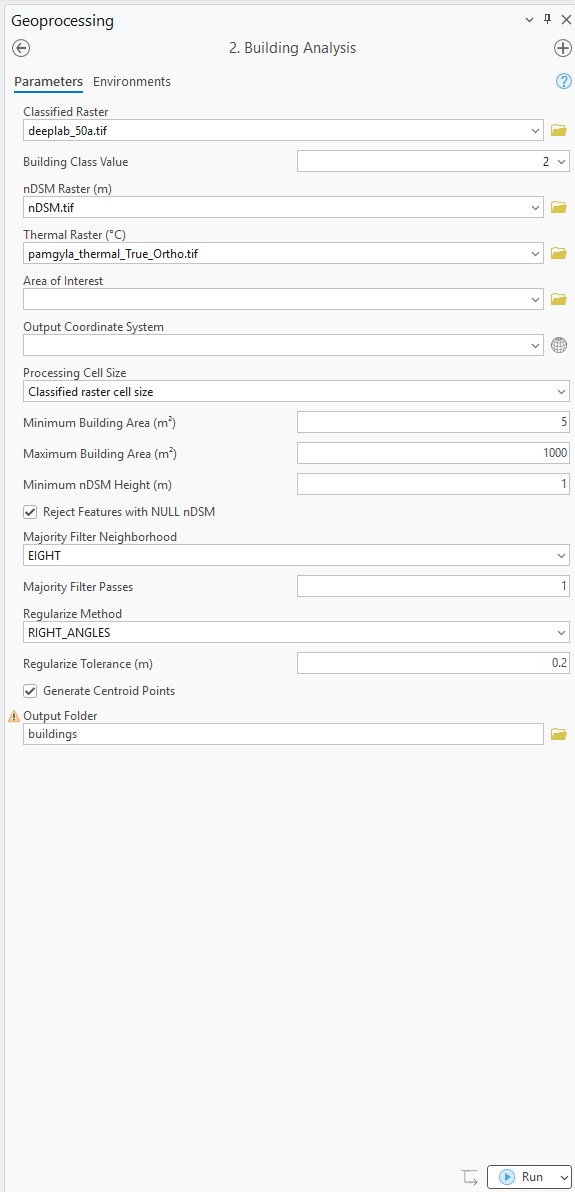
Building Analysis: one dialog, every ruleBuilding Analysis: ένα παράθυρο, όλοι οι κανόνες
Building Analysis tool dialog in ArcGIS Pro
  1. Inputs.Είσοδοι. The classified raster (DeepLabV3) with the Building class value (2), plus the nDSM (m) and the thermal raster (°C), used for enrichment. Area of interest, output CRS and cell size are optional.Το ταξινομημένο raster (DeepLabV3) με την τιμή της κλάσης Building (2), μαζί με το nDSM (m) και το θερμικό raster (°C), που χρησιμοποιούνται για τον εμπλουτισμό. Προαιρετικά: περιοχή ενδιαφέροντος, CRS εξόδου και μέγεθος κελιού.
  2. Acceptance rules.Κανόνες αποδοχής. Area between 5 and 1,000 m² and mean nDSM height ≥ 1 m; polygons without an nDSM value are rejected.Έκταση από 5 έως 1.000 m² και μέσο ύψος nDSM ≥ 1 m· τα πολύγωνα χωρίς τιμή nDSM απορρίπτονται.
  3. Clean-up.Καθάρισμα. Majority Filter (8 neighbours, 1 pass) removes isolated noise pixels before vectorization.Majority Filter (8 γείτονες, 1 πέρασμα): αφαιρεί μεμονωμένα pixels θορύβου πριν τη διανυσματοποίηση.
  4. Regularization.Κανονικοποίηση. Regularize Building Footprint, RIGHT_ANGLES, tolerance 0.2 m.Regularize Building Footprint, RIGHT_ANGLES, ανοχή 0,2 m.
  5. Output.Έξοδος. Polygons and, optionally, centroid points in one output folder.Πολύγωνα και, προαιρετικά, κεντροειδή σε έναν φάκελο εξόδου.
ArcGIS Python Toolbox (.pyt) · Spatial Analyst + 3D Analyst · github.com/Nickkoro21/PostProcessing-ToolboxArcGIS Python Toolbox (.pyt) · Spatial Analyst + 3D Analyst · github.com/Nickkoro21/PostProcessing-Toolbox
Department RSGIS Lab
Map & tool · Building Analysis 2/3 · run, phases 0–4Χάρτης & εργαλείο · Building Analysis 2/3 · εκτέλεση, φάσεις 0–4

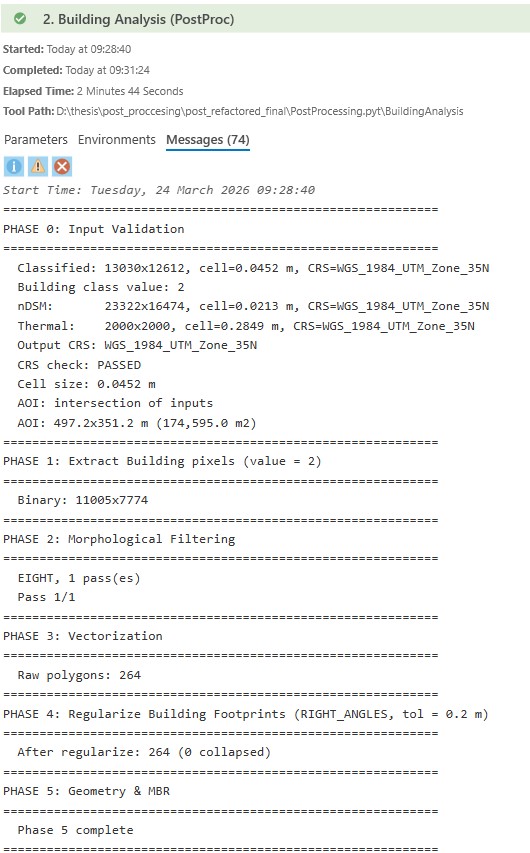
From pixels to regular footprintsΑπό pixels σε κανονικά αποτυπώματα
Building Analysis messages, phases 0 to 5
  1. Input validation.Έλεγχος εισόδων. CRS check, common cell size (0.0452 m) and study area = intersection of the inputs (17.46 ha).Έλεγχος CRS, κοινό μέγεθος κελιού (0,0452 m) και περιοχή μελέτης = τομή των εισόδων (17,46 ha).
  2. Extract the class.Εξαγωγή της κλάσης. Con(VALUE = 2) turns the classified raster into a binary building mask.Με το Con(VALUE = 2) το ταξινομημένο raster γίνεται δυαδική μάσκα κτιρίων.
  3. Morphological filtering.Μορφολογικό φιλτράρισμα. Majority Filter smooths the mask.Το Majority Filter εξομαλύνει τη μάσκα.
  4. Vectorization.Διανυσματοποίηση. Raster to Polygon gives 264 raw polygons with stair-stepped pixel edges.Το Raster to Polygon δίνει 264 ακατέργαστα πολύγωνα με «σκαλωτές» ακμές pixel.
  5. Regularize Building Footprint.Regularize Building Footprint. Straight edges and right angles (tolerance 0.2 m): 264 → 264, none collapsed.Ευθείες ακμές και ορθές γωνίες (ανοχή 0,2 m): 264 → 264, κανένα δεν χάθηκε.
Every phase reports to the Geoprocessing messages, so a run can be audited step by step.Κάθε φάση γράφει στα μηνύματα του Geoprocessing, ώστε μια εκτέλεση να ελέγχεται βήμα-βήμα.
Department RSGIS Lab
Map & tool · Building Analysis 3/3 · results, phases 5–8Χάρτης & εργαλείο · Building Analysis 3/3 · αποτελέσματα, φάσεις 5–8

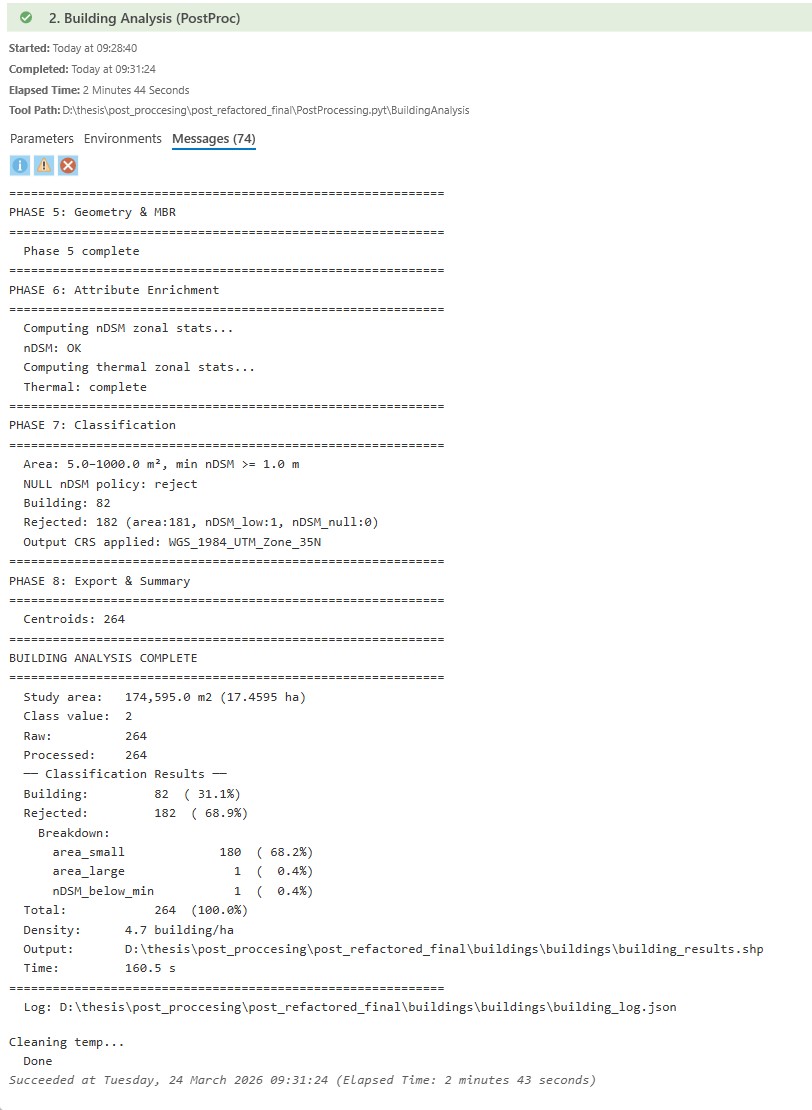
Rule-based classification, traceable outputΤαξινόμηση με κανόνες, ιχνηλάσιμη έξοδος
Building Analysis messages, phases 5 to 8 and summary
  1. Geometry & MBR.Γεωμετρία & MBR. Area, perimeter and the minimum bounding rectangle (length, width, azimuth, L/W ratio).Έκταση, περίμετρος και ελάχιστο περιγεγραμμένο ορθογώνιο (μήκος, πλάτος, αζιμούθιο, λόγος L/W).
  2. Attribute enrichment.Εμπλουτισμός. Mean nDSM height and mean temperature per polygon (Zonal Statistics), plus Polsby–Popper compactness 4πA/P².Μέσο ύψος nDSM και μέση θερμοκρασία ανά πολύγωνο (Zonal Statistics), συν συμπαγότητα Polsby–Popper 4πA/P².
  3. Classification.Ταξινόμηση. Each polygon gets a Class and a Reason: 82 buildings, 182 rejected (180 too small, 1 too large, 1 nDSM too low).Κάθε πολύγωνο παίρνει Class και Reason: 82 κτίρια, 182 απορρίψεις (180 μικρή έκταση, 1 μεγάλη, 1 χαμηλό nDSM).
  4. Export.Εξαγωγή. building_results.shp (all polygons, accepted and rejected), building_points.shp (264 centroids) and building_log.json with every parameter and count, for reproducibility.building_results.shp (όλα τα πολύγωνα, αποδεκτά και απορριφθέντα), building_points.shp (264 κεντροειδή) και building_log.json με όλες τις παραμέτρους και τα πλήθη, για αναπαραγωγιμότητα.
17.46 ha processed in 2 min 44 s · 4.7 buildings / ha.17,46 ha σε 2′ 44″ · 4,7 κτίρια / ha.
Department RSGIS Lab
Map & tool · output layout – vehiclesΧάρτης & εργαλείο · διάταξη εξόδου – vehicles

Vehicle Analysis: vehicles as clean polygonsVehicle Analysis: vehicles ως καθαρά πολύγωνα
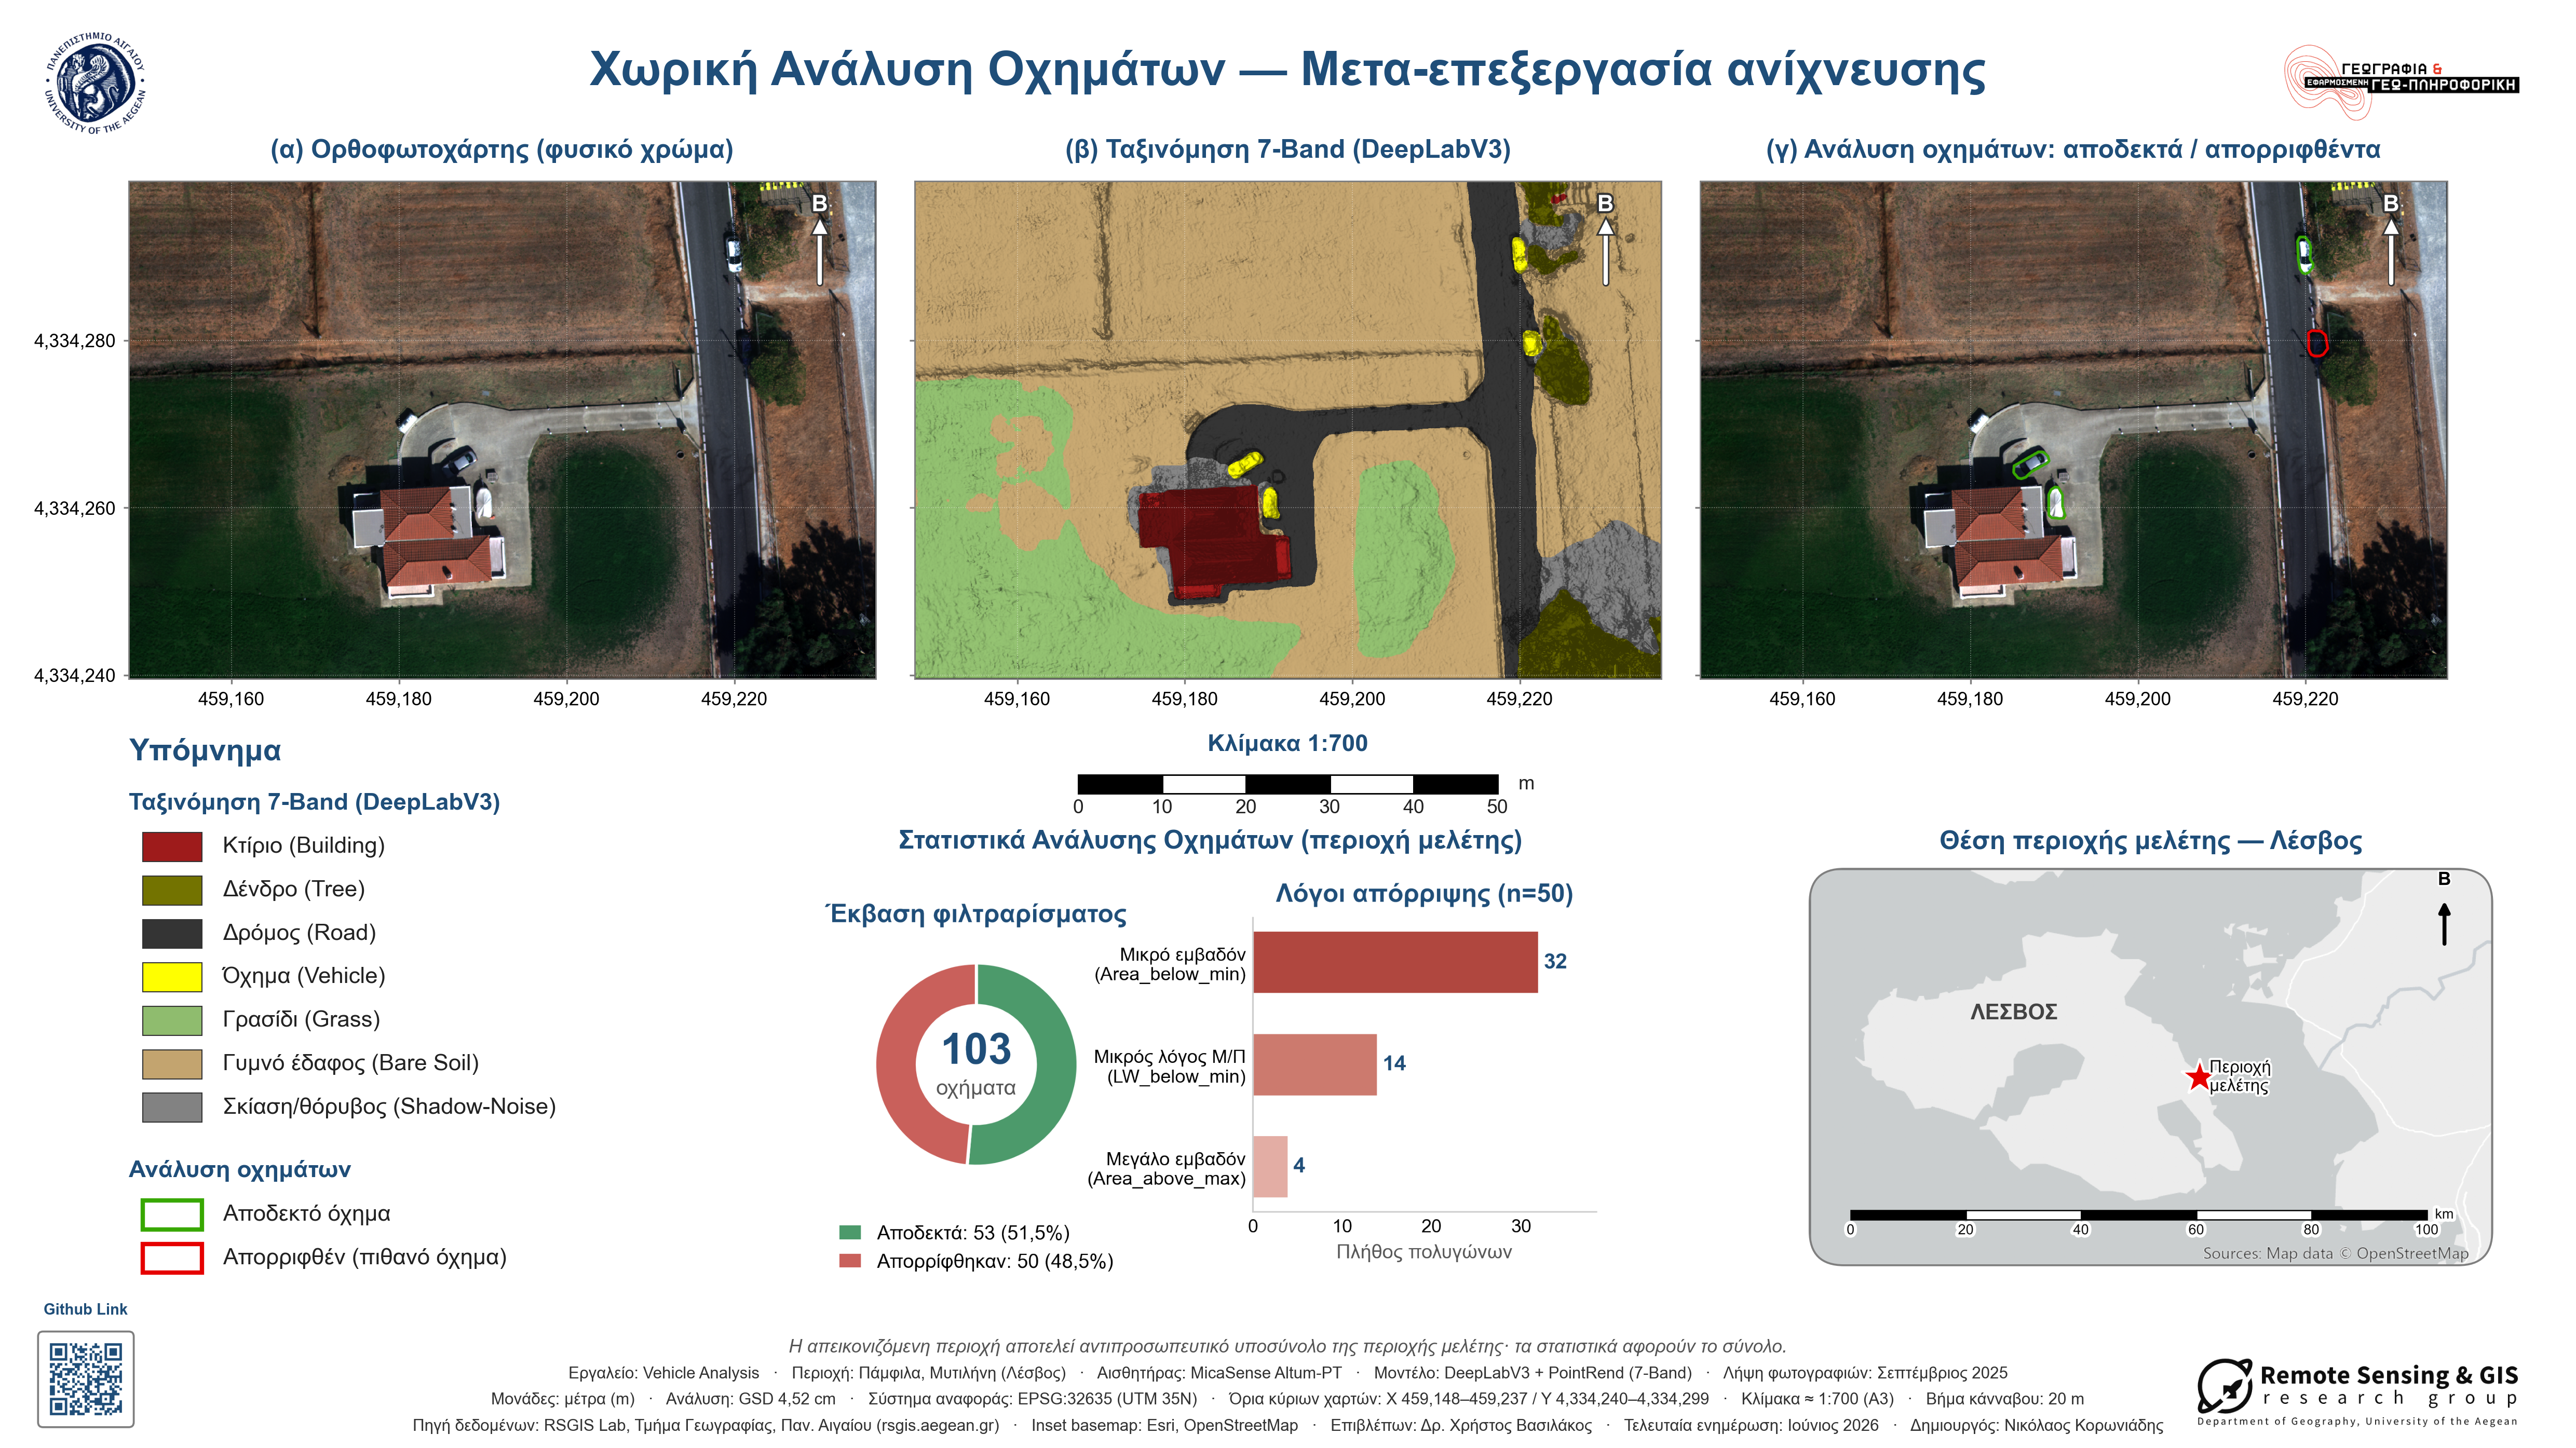
Vehicle Analysis output layout
53 accepted · 50 rejected · 415 m² · polygons + centroids · area / shape filters.53 αποδεκτά · 50 απορριφθέντα · 415 m² · πολύγωνα + κεντροειδή · φίλτρα έκτασης / σχήματος.
Department RSGIS Lab
Map & tool · output layout – buildingsΧάρτης & εργαλείο · διάταξη εξόδου – buildings

Building Analysis: regularised footprintsBuilding Analysis: κανονικοποιημένα αποτυπώματα
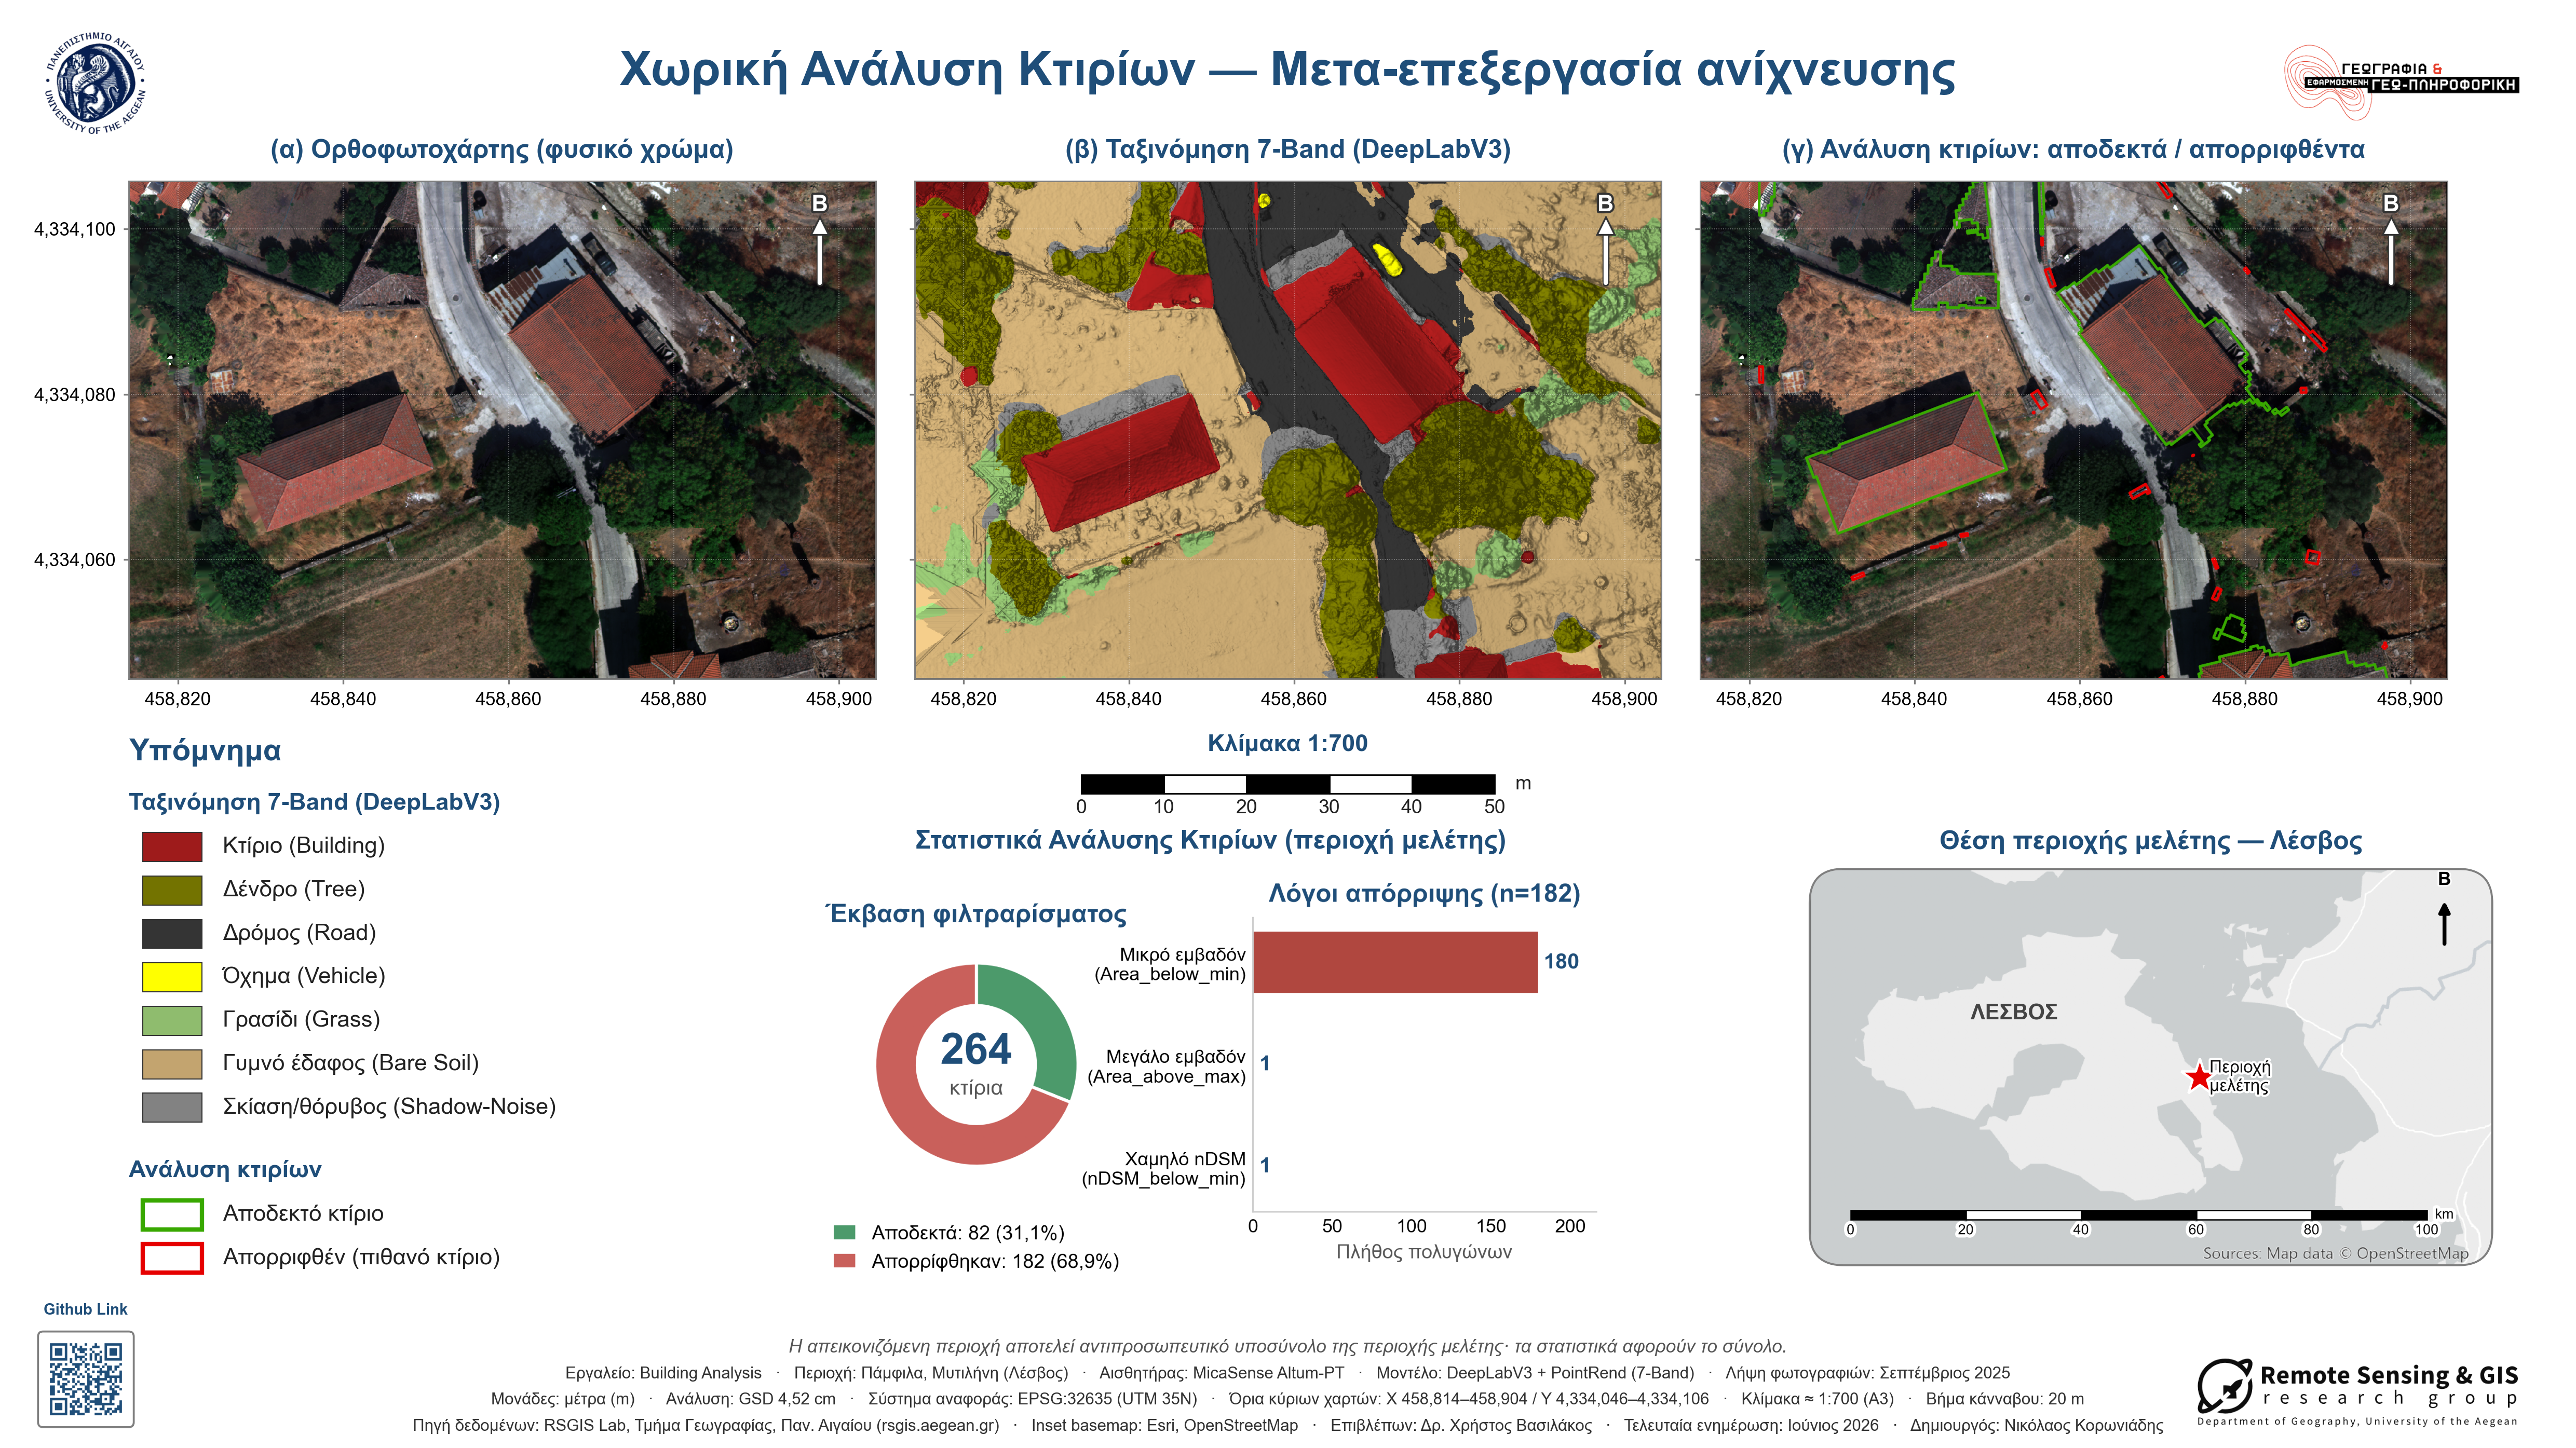
Building Analysis output layout
82 accepted · 182 rejected · 11,030 m² · orthogonalised polygons · nDSM-gated.82 αποδεκτά · 182 απορριφθέντα · 11.030 m² · ορθογωνισμένα πολύγωνα · με πύλη nDSM.
Department RSGIS Lab
Map & tool · output layout – treesΧάρτης & εργαλείο · διάταξη εξόδου – trees

Tree Analysis: canopy polygonsTree Analysis: πολύγωνα κόμης
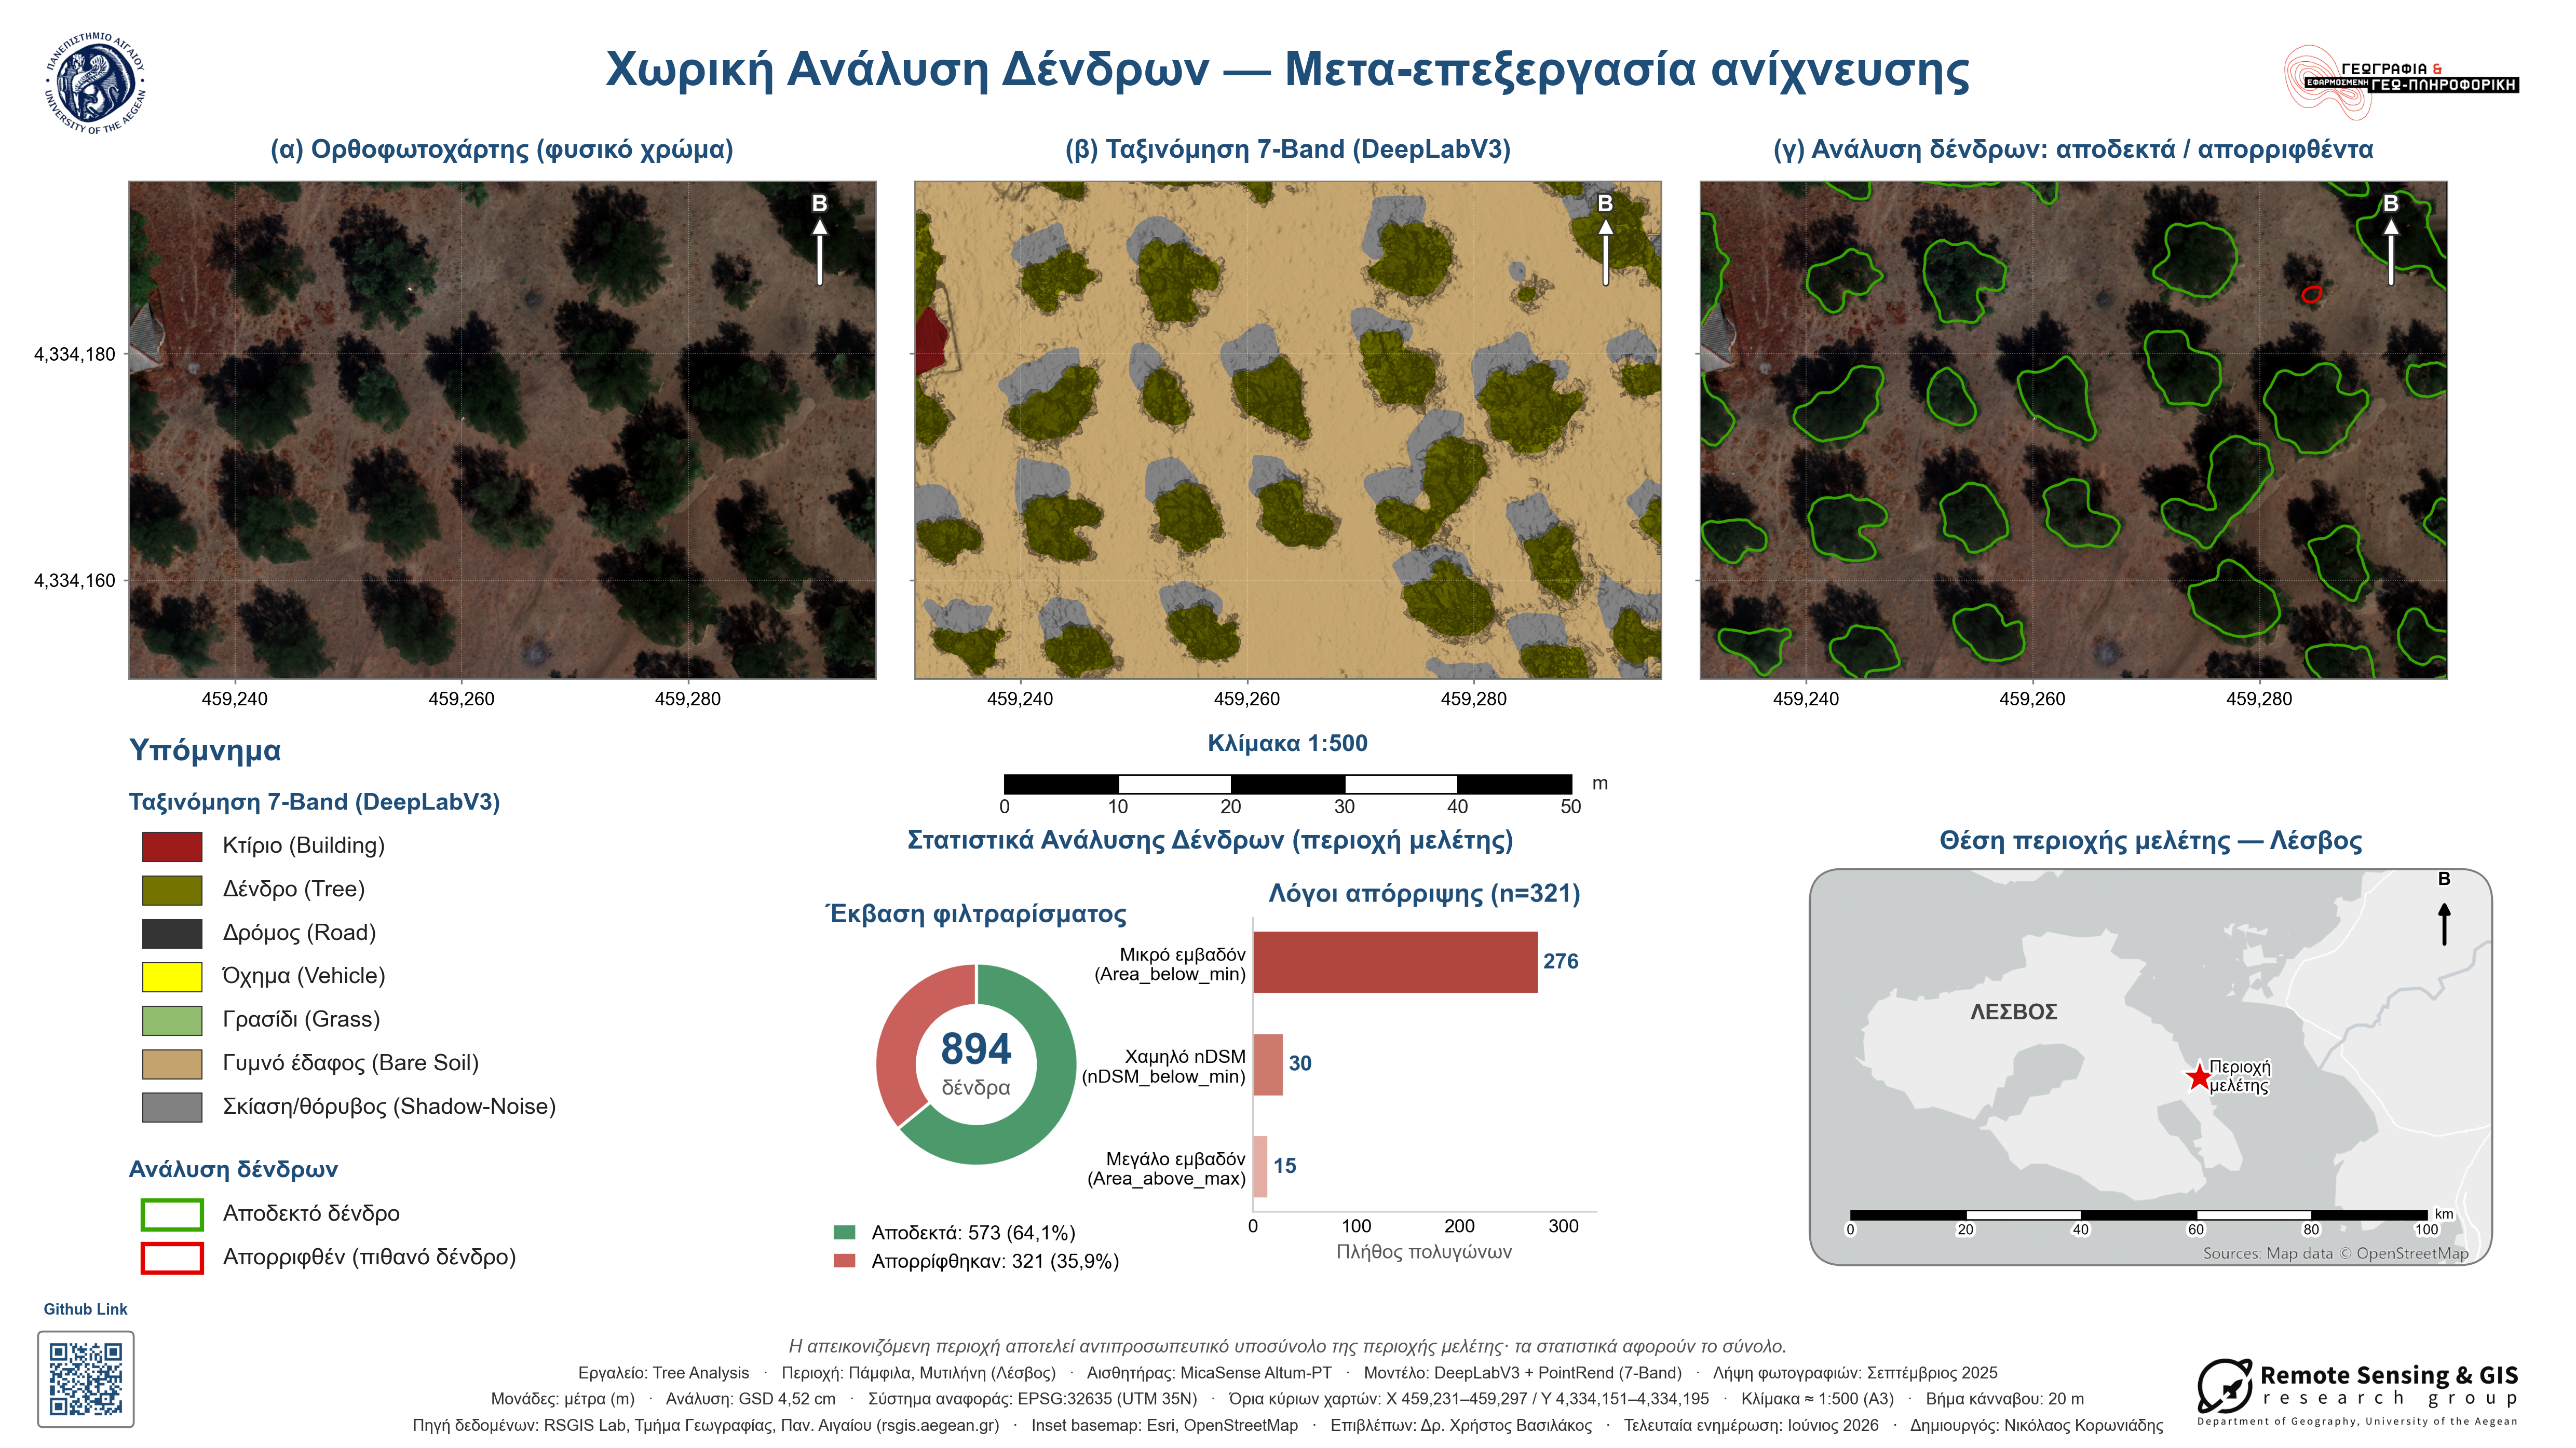
Tree Analysis output layout
573 accepted · 321 rejected · 23,970 m² · polygons + centroids.573 αποδεκτά · 321 απορριφθέντα · 23.970 m² · πολύγωνα + κεντροειδή.
Department RSGIS Lab
Map & tool · output layout – roadsΧάρτης & εργαλείο · διάταξη εξόδου – roads

Road Analysis: polygons and centerlinesRoad Analysis: πολύγωνα και κεντρικές γραμμές
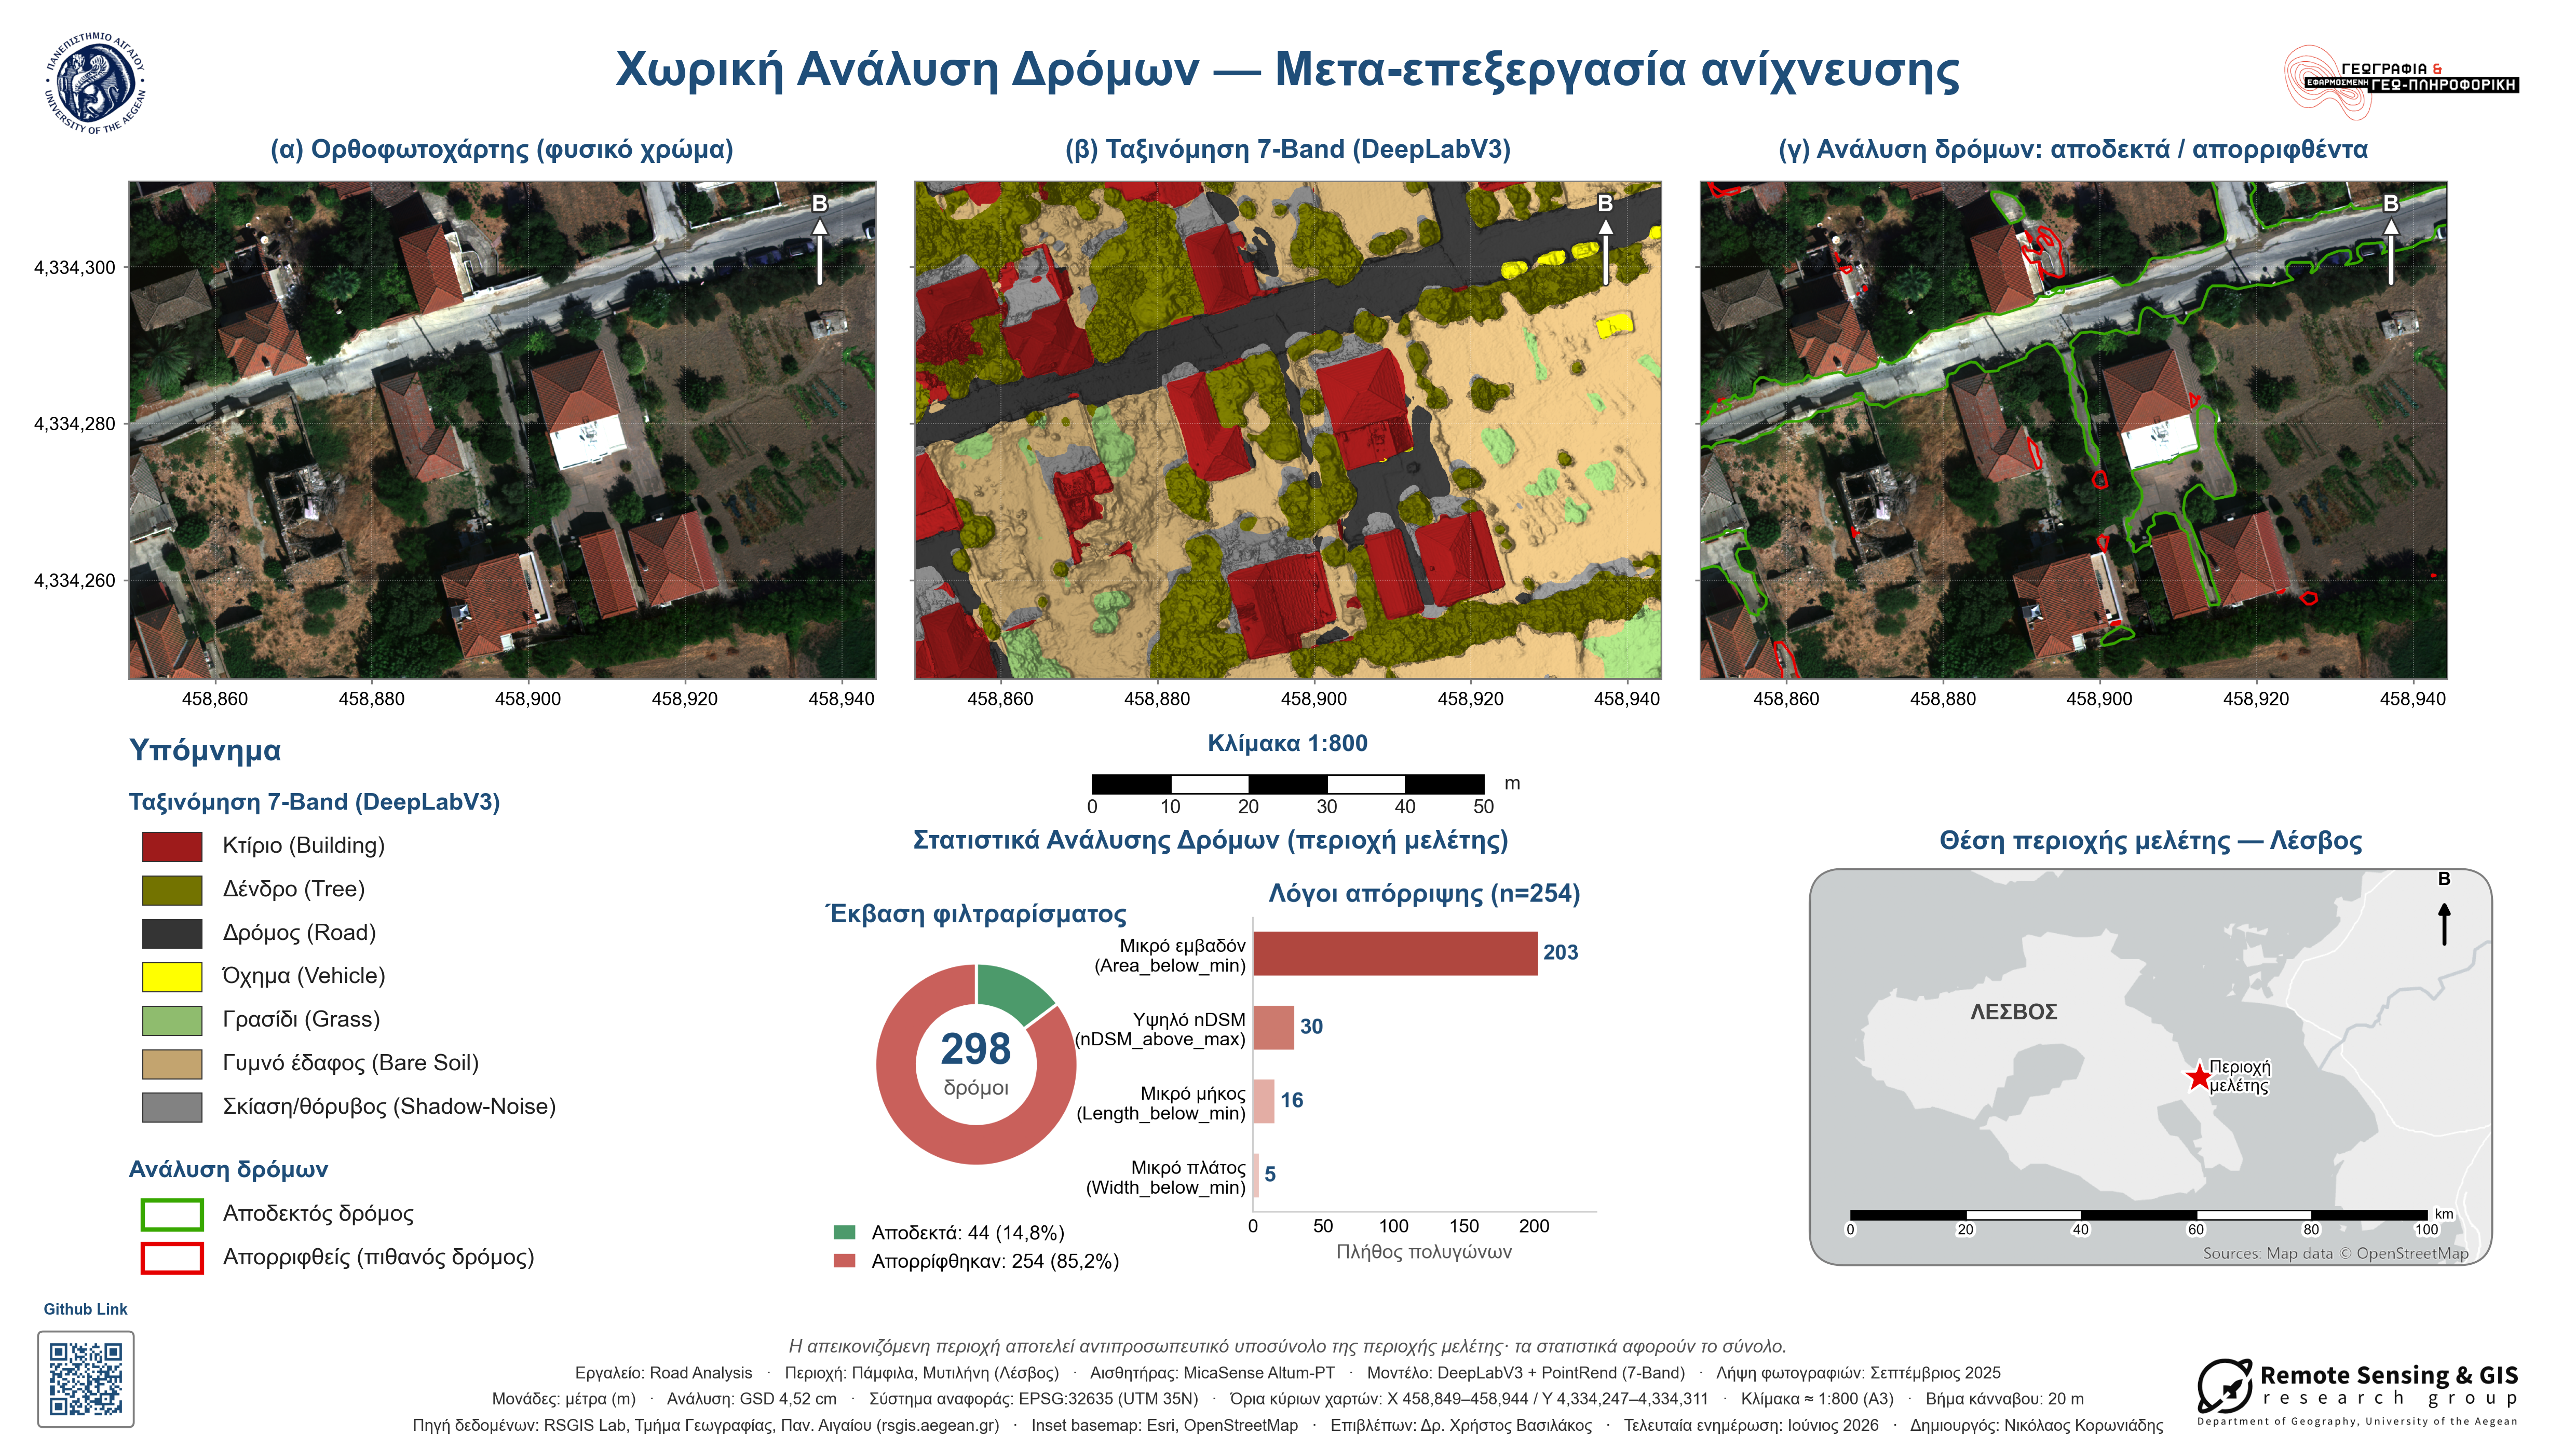
Road Analysis output layout
44 accepted · 254 rejected · 9,540 m² · polygons + Voronoi medial-axis polylines.44 αποδεκτά · 254 απορριφθέντα · 9.540 m² · πολύγωνα + πολυγραμμές μέσου άξονα Voronoi.
Department RSGIS Lab
Closing · deliverables & applicationsΚλείσιμο · παραδοτέα & εφαρμογές

What you can use todayΤι μπορείτε να χρησιμοποιήσετε σήμερα

QR to GitHub toolbox
Scan → PostProcessing Toolbox (GitHub)Σάρωση → PostProcessing Toolbox (GitHub)
Department RSGIS Lab
Closing · conclusionsΚλείσιμο · συμπεράσματα

Four questions, four answersΤέσσερα ερωτήματα, τέσσερις απαντήσεις

RQ1 · Architecture. DeepLabV3 + PointRend / ResNet-101 fits high-GSD, imbalanced data – both models converge cleanly, no overfitting. H1 ✓RQ1 · Αρχιτεκτονική. Το DeepLabV3 + PointRend / ResNet-101 ταιριάζει σε δεδομένα υψηλού GSD με ανισορροπία κλάσεων – και τα δύο μοντέλα συγκλίνουν καθαρά, χωρίς overfitting. H1 ✓
RQ2 · Overall accuracy. 7-Band is significantly better – McNemar p ≈ 8.6×10⁻⁴⁰, all bootstrap 95% CIs > 0. H2 ✓RQ2 · Συνολική ακρίβεια. Το 7-Band είναι σημαντικά καλύτερο – McNemar p ≈ 8,6×10⁻⁴⁰, όλα τα 95% CI του bootstrap > 0. H2 ✓
RQ3 · Anatomy. Advantage is significant only in Building (nDSM), Vehicle & Shadow-Noise (LWIR) – not vegetation. H3 overturnedRQ3 · Ανατομία. Το πλεονέκτημα είναι σημαντικό μόνο σε Building (nDSM), Vehicle & Shadow-Noise (LWIR) – όχι στη βλάστηση. H3 ανατρέπεται
RQ4 · Geospatial product. The raster converts to structured vector layers via the Toolbox. H4 ✓RQ4 · Γεωχωρικό προϊόν. Ο raster μετατρέπεται σε δομημένα διανυσματικά επίπεδα μέσω της Εργαλειοθήκης. H4 ✓
The deeper lesson: more channels help only when they add non-spectral information – geometry and heat – that a strong spatial model can't already infer from colour.Το βαθύτερο δίδαγμα: τα περισσότερα κανάλια βοηθούν μόνο όταν προσθέτουν μη-φασματική πληροφορία – γεωμετρία και θερμότητα – που ένα ισχυρό χωρικό μοντέλο δεν μπορεί ήδη να συμπεράνει από το χρώμα.
Department RSGIS Lab
Closing · cost-effectivenessΚλείσιμο · σχέση κόστους-οφέλους

When is 7-Band worth the extra cost?Πότε αξίζει το 7-Band το πρόσθετο κόστος;

Invest in 7-Band when…Επένδυσε σε 7-Band όταν…
  • precise building footprints matter → nDSMχρειάζονται ακριβή αποτυπώματα κτιρίων → nDSM
  • vehicle detection → LWIR (warm) + nDSM (raised ≈ 0.9 m)ανίχνευση οχημάτων → LWIR (θερμά) + nDSM (ύψος ≈ 0,9 m)
  • Shadow-Noise separation → LWIRδιαχωρισμός Shadow-Noise → LWIR
the three classes with a statistically significant gain.οι τρεις κλάσεις με στατιστικά σημαντικό κέρδος.
RGB is enough when…Το RGB αρκεί όταν…
  • the target is vegetation (Tree, Grass)ο στόχος είναι βλάστηση (Tree, Grass)
  • objects are separable in the visible spectrumτα αντικείμενα διαχωρίζονται στο ορατό φάσμα
  • a strong spatial backbone approaches 7-Band at far lower costισχυρό χωρικό backbone προσεγγίζει το 7-Band με πολύ μικρότερο κόστος
Most of the advantage is geometric (nDSM) — an agency already producing DSM/DTM captures most of it even without a thermal sensor. The 7-Band cost: more data, heavier photogrammetry, a critical nDSM step.Το μεγαλύτερο μέρος του πλεονεκτήματος είναι γεωμετρικό (nDSM) — μια υπηρεσία που ήδη παράγει DSM/DTM το κερδίζει σε μεγάλο βαθμό ακόμη και χωρίς θερμικό αισθητήρα. Το κόστος του 7-Band: περισσότερα δεδομένα, βαρύτερη φωτογραμμετρία, ένα κρίσιμο βήμα nDSM.
§7.6 – πρακτικές & επιχειρησιακές προεκτάσεις.
Department RSGIS Lab
Closing · limitationsΚλείσιμο · περιορισμοί

What bounds these conclusionsΤι οριοθετεί αυτά τα συμπεράσματα

  • Single site – one urban typology (Pamfila); transfer to other morphologies needs independent validation.Ένας μόνο τόπος – μία αστική τυπολογία (Παμφίλα)· η μεταφορά σε άλλες μορφολογίες χρειάζεται ανεξάρτητη επικύρωση.
  • Single flight / date / season – the thermal advantage is time-of-day & weather dependent.Μία μόνο πτήση / ημερομηνία / εποχή – το θερμικό πλεονέκτημα εξαρτάται από ώρα & καιρό.
  • Severe class imbalance – Bare Soil dominates; mitigated by focal + dice loss, but it bounds rare-class reliability.Έντονη ανισορροπία κλάσεων – το Bare Soil κυριαρχεί· μετριάζεται με focal + dice loss, αλλά περιορίζει την αξιοπιστία στις σπάνιες κλάσεις.
  • Single architecture – the spectral/spatial balance may differ for transformers or Mamba models.Μία μόνο αρχιτεκτονική – η ισορροπία φάσματος/χώρου μπορεί να διαφέρει για transformers ή μοντέλα Mamba.
  • Plus technical caveats: nDSM quality depends on photogrammetry; cross-environment inference is sensitive to preprocessing.Επιπλέον τεχνικές επιφυλάξεις: η ποιότητα του nDSM εξαρτάται από τη φωτογραμμετρία· η συμπερασματολογία σε διαφορετικό περιβάλλον είναι ευαίσθητη στην προεπεξεργασία.
  • No training seed – ArcGIS "Train Deep Learning Model" exposes none, so re-running an identical model (same hyperparameters & input data) gives very slightly different M1 results. Everything else used a fixed seed, so it is fully reproducible.Χωρίς training seed – το ArcGIS «Train Deep Learning Model» δεν εκθέτει, οπότε η επανεκτέλεση ενός πανομοιότυπου μοντέλου (ίδιες υπερπαράμετροι & δεδομένα εισόδου) δίνει ελάχιστα διαφορετικά αποτελέσματα στο M1. Όλα τα υπόλοιπα είχαν σταθερό seed, άρα είναι πλήρως επαναλήψιμα.
Buda et al. (2018); Johnson & Khoshgoftaar (2019); Hughes (1968); Ülkü et al. (2022).
Department RSGIS Lab
Closing · future workΚλείσιμο · μελλοντική εργασία

Two horizons: harden the findings, then make the map thinkΔύο ορίζοντες: εδραίωση των ευρημάτων, μετά να σκεφτεί ο χάρτης

Immediate extensionsΆμεσες επεκτάσεις

Multi-temporal & multi-site capture → test the thermal advantage across seasons & typologies.Πολυχρονική & πολυτοπική λήψη → έλεγχος του θερμικού πλεονεκτήματος σε εποχές & τυπολογίες.
Class-aware sampling for imbalance; re-run 7-Band vs RGB on transformers / Mamba.Δειγματοληψία με επίγνωση κλάσεων για την ανισορροπία· επανάληψη 7-Band vs RGB σε transformers / Mamba.
Quantify per-channel contribution with SHAP; capture metadata via FiLM, not pseudo-bands (zero spatial variance wastes capacity).Ποσοτικοποίηση συνεισφοράς ανά κανάλι με SHAP· μεταδεδομένα λήψης μέσω FiLM, όχι ψευδο-ζώνες (μηδενική χωρική διακύμανση = σπατάλη).

Long-term vision – agentic GeoAIΜακροπρόθεσμο όραμα – agentic GeoAI

Vectors → PostGIS + pgvector; LLMs query via MCP (Text-to-Spatial-SQL, read-only).Διανύσματα → PostGIS + pgvector· τα LLM ερωτούν μέσω MCP (Text-to-Spatial-SQL, μόνο ανάγνωση).
A multi-agent GeoRAG analyst: orchestrator · retriever · sandbox modeller · reporter.Ένας πολυπρακτορικός GeoRAG αναλυτής: orchestrator · retriever · sandbox modeller · reporter.
Guardrails (fail-closed vs prompt-injection): clarification loop, answer validator, observability + LLM-as-a-judge.Δικλείδες (fail-closed έναντι prompt-injection): βρόχος διευκρίνισης, επικυρωτής απαντήσεων, observability + LLM-as-a-judge.
Interactive · referenceΔιαδραστικό · αναφορά
Agentic GeoAI pipeline – walkthroughPipeline agentic GeoAI – αναλυτική παρουσίαση
🌐 Open the walkthroughΆνοιγμα της παρουσίασης
Gu & Dao (2023); Perez et al. (2018); Wang et al. (2025); Anthropic (2024).
Department RSGIS Lab

Thank youΕυχαριστώ

Questions & discussionΕρωτήσεις & συζήτηση
More channels help, but the advantage is geometry (nDSM) and thermal (LWIR), not colour.Τα περισσότερα κανάλια βοηθούν, αλλά το πλεονέκτημα είναι η γεωμετρία (nDSM) και η θερμότητα (LWIR), όχι το χρώμα.
Nikolaos Koroniadis · MSc “Geography & Applied Geoinformatics”, University of the Aegean

Supervisor: Assist. Prof. Dr. Christos Vasilakos

Athens, 2026
Νικόλαος Κορωνιάδης · ΠΜΣ «Γεωγραφία & Εφαρμοσμένη Γεωπληροφορική», Πανεπιστήμιο Αιγαίου

Επιβλέπων: Επίκ. Καθηγητής Δρ. Χρήστος Βασιλάκος

Αθήνα, 2026